



Make your next creation.
Turn your ideas into 3D assets. Start creating with Hyper3D.
Un cinghiale con rig creato in Meshy viene perfezionato in Blender rispetto a un video di riferimento sincronizzato, attraverso cinque iterazioni. Il prompt pubblico specifica un confronto di 144 fotogrammi a 24 fps e controlli dettagliati dell’andatura e del contatto con il terreno.
Download unavailable. Open the original video to save it.
Usa Blender MCP per perfezionare un’animazione esistente di un cinghiale con rig rispetto a un video di riferimento laterale (144 fotogrammi a 24 fps, 6 secondi). Per prima cosa esamina scena, rig, posa di riposo, gerarchia delle ossa, pesi della mesh e animazione esistente. Crea e verifica un backup prima di apportare modifiche. Imposta in Blender un confronto sincronizzato affiancato: riferimento a sinistra, modello a destra, con numeri di fotogramma corrispondenti. Esamina tutti i 144 fotogrammi e riproduci il movimento visibile il più fedelmente possibile, nei limiti delle proporzioni del modello. Indica esplicitamente le pose dedotte a causa di occlusioni o informazioni di profondità mancanti. Anima le catene complete delle zampe a partire da spalle e anche, con movimenti del corpo e trasferimenti di peso appropriati. Mantieni la lunghezza delle ossa. Riproduci i tempi degli appoggi, la posizione e l’orientamento degli zoccoli, l’altezza di oscillazione, la lunghezza del passo e la flessione delle articolazioni. Evita flessioni eccessive delle zampe di sostegno, penetrazioni nel terreno, scivolamenti dei piedi e inclinazioni innaturali degli zoccoli. Verifica separatamente le zampe anteriori e posteriori prima della levigatura. I tentativi precedenti hanno migliorato le zampe anteriori, ma quelle posteriori conservavano passi corti, flessione insufficiente nella fase di oscillazione e traiettorie mal posizionate rispetto al bacino. La levigatura ha mantenuto questi errori invece di correggerli. Una volta corretta l’andatura, migliora la continuità senza modificare i tempi degli appoggi o il contatto con il terreno. Controlla le pose interpolate e quelle tra i fotogrammi usando la mesh deformata degli zoccoli, non solo le posizioni delle ossa. Considera la fluidità numerica e i controlli di contatto come prove di supporto; esamina anche il movimento renderizzato. Se parti da v4, conserva l’animazione approvata di zampe anteriori, torso, testa e coda, e modifica soltanto le catene delle zampe posteriori. Determina la loro tempistica dal riferimento; non presumere uno scarto temporale fisso rispetto alle zampe anteriori. Consegna il file .blend aggiornato e il video di confronto sincronizzato. Riporta brevemente cosa è cambiato, cosa non ha funzionato e come è stato corretto, cosa è stato verificato e le discrepanze residue. Non dichiarare una corrispondenza esatta 1:1 se il confronto non la conferma.
Prompt originaleTurn your ideas into 3D assets. Start creating with Hyper3D.
Seguici


Indica quali oggetti devono restare separati, denominati e modificabili; altrimenti, anche un risultato visivamente convincente potrebbe essere inutilizzabile.
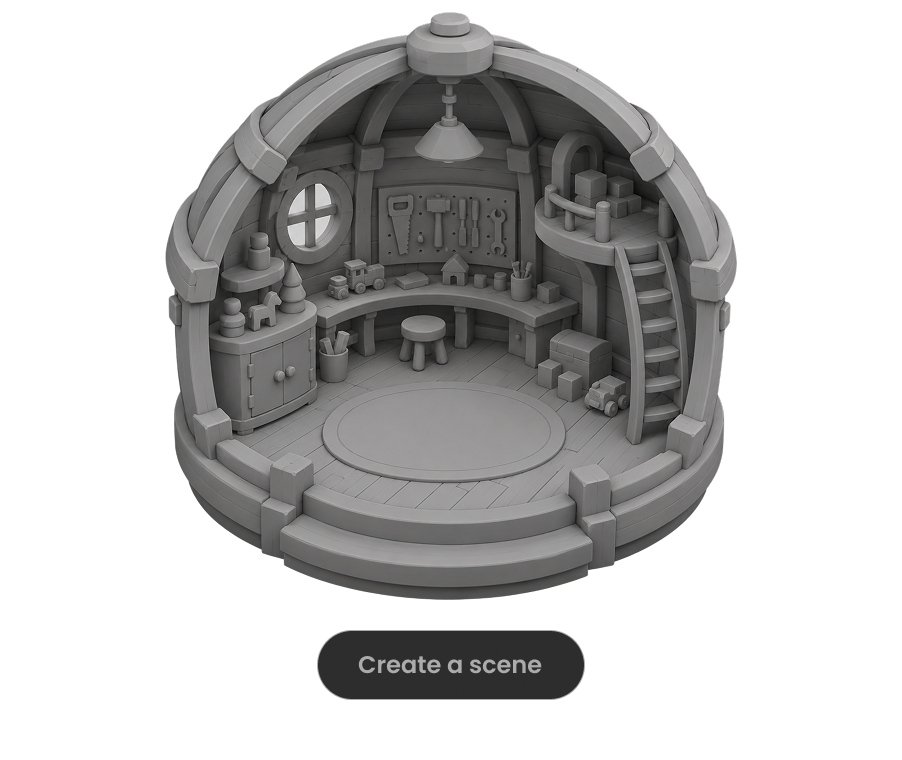
Chiedi al modello di eseguire la scena, controllare gli errori visibili e ripetere le correzioni finché non supera verifiche specifiche su frequenza dei fotogrammi, interazione e disposizione.

Per mondi di grandi dimensioni, suddividi il lavoro in aree, gruppi di oggetti o traguardi e approva ogni parte prima di ampliare l’ambito del progetto.

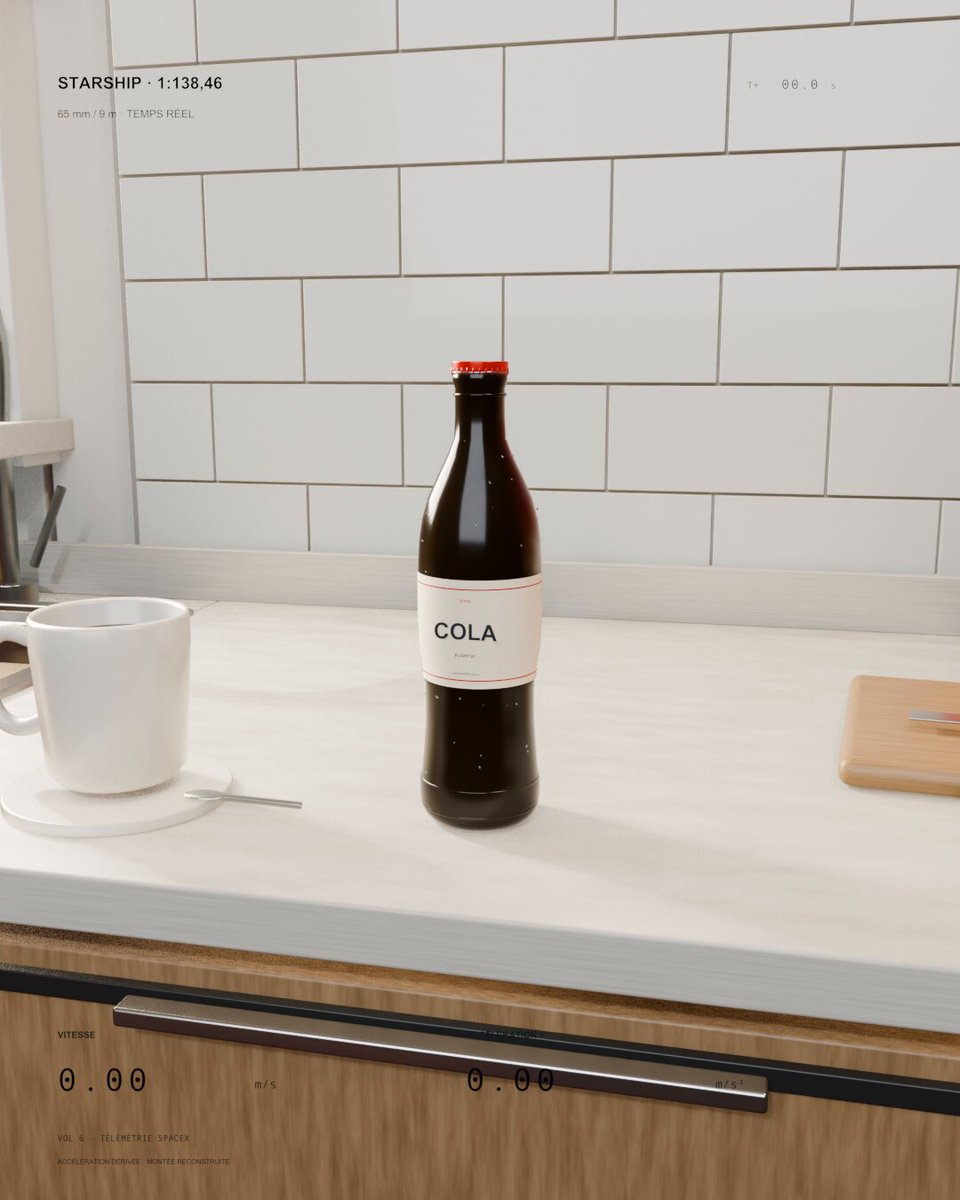
Una bottiglia di bibita in cucina decolla come uno Starship in miniatura. A Sol 6.1 è stato chiesto di adattare la velocità e l’accelerazione reali del volo alla bottiglia e mantenere visibili oggetti quotidiani come riferimento di scala.
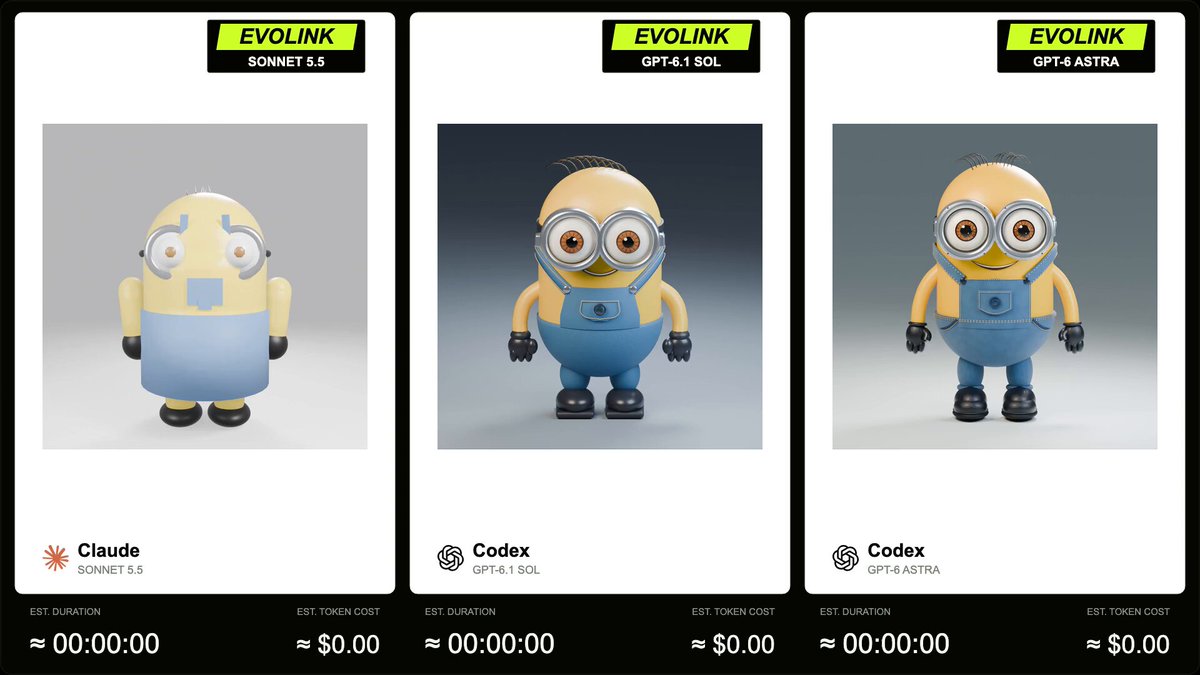
EvoLink confronta GPT-6.1 Sol, Sonnet 5.5 e GPT-6 Astra su un modello di Minion in Blender con un’animazione turntable quadrata di 5 secondi a 360 gradi. L’autore fornisce il prompt completo in una risposta.
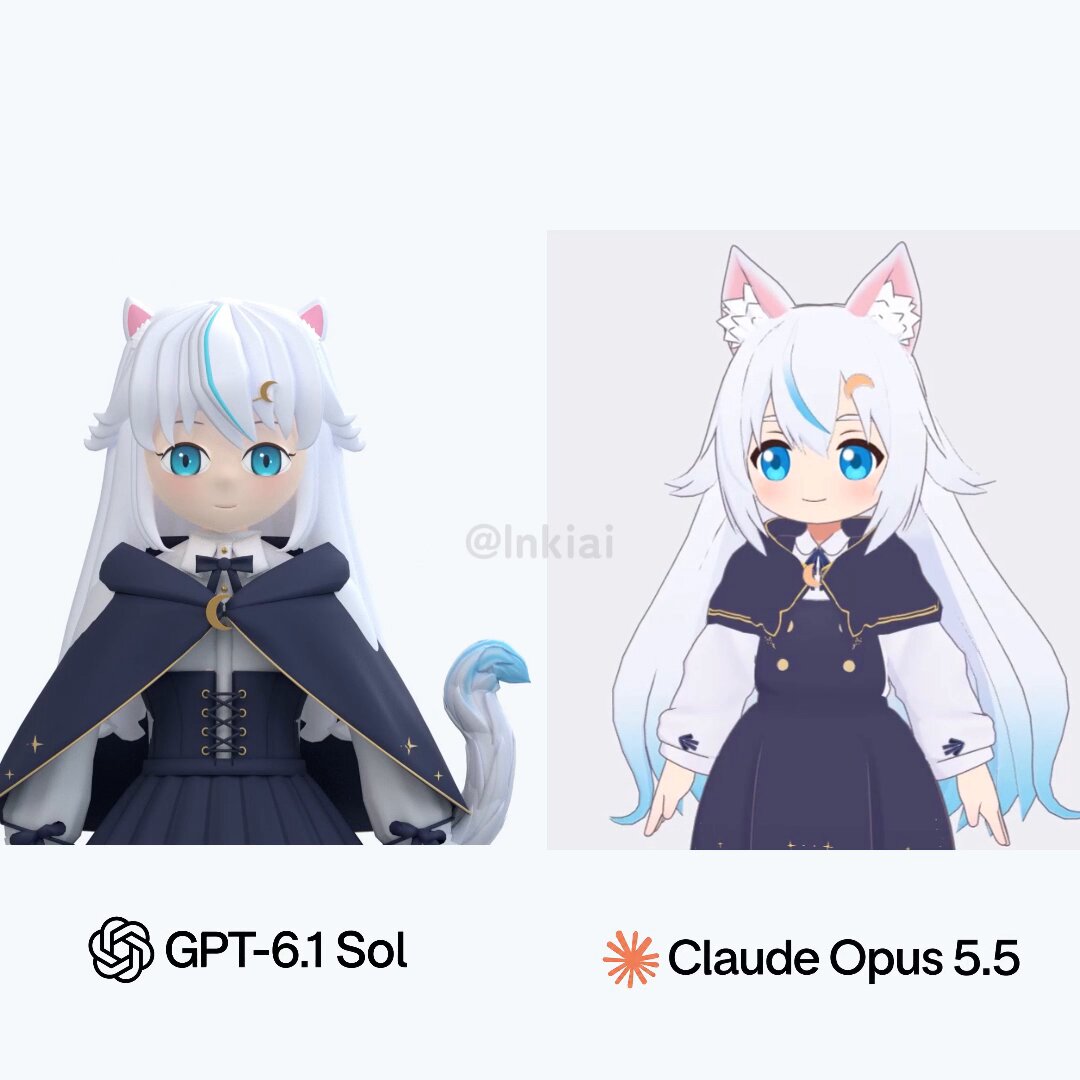
Il post confronta Codex con GPT-6.1 Sol, che crea un modello da zero in Blender, e Claude Code con Opus 5.5, che propone di combinare e modificare modelli e parti esistenti.
