



Make your next creation.
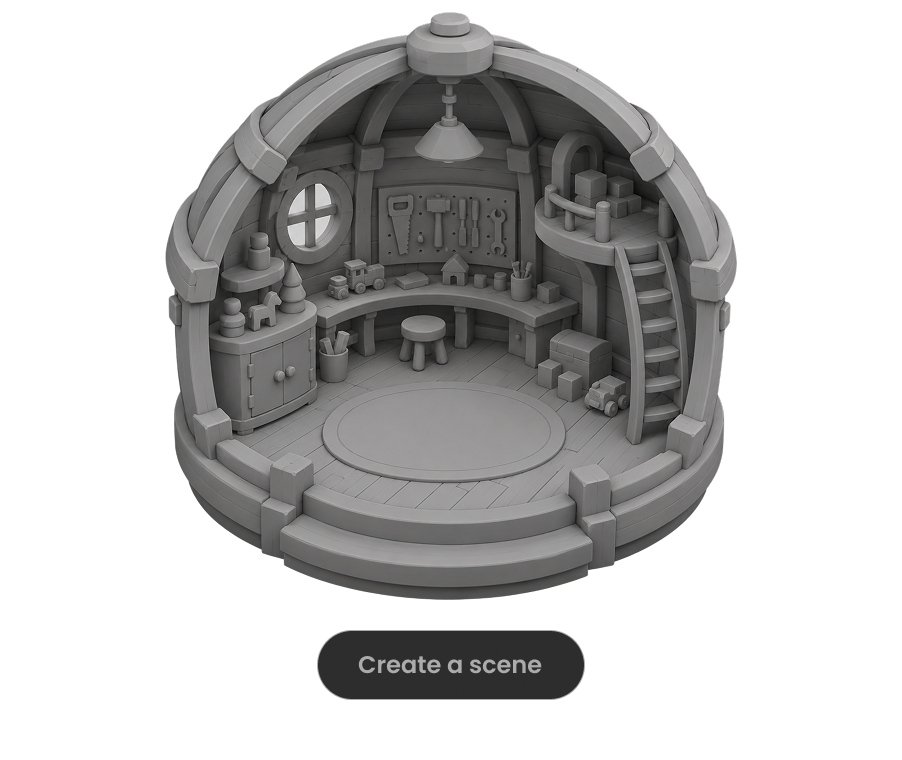
Turn your ideas into 3D assets. Start creating with Hyper3D.
Un jabalí con rig de Meshy se perfecciona en Blender frente a un vídeo de referencia sincronizado durante cinco iteraciones. El prompt público exige una comparación de 144 fotogramas a 24 fps y comprobaciones detalladas de la marcha y el contacto con el suelo.
Download unavailable. Open the original video to save it.
Usa Blender MCP para perfeccionar una animación existente de un jabalí con rig a partir de un vídeo de referencia lateral (144 fotogramas a 24 fps, 6 segundos). Primero inspecciona la escena, el rig, la pose de reposo, la jerarquía de huesos, los pesos de la malla y la animación existente. Crea y verifica una copia de seguridad antes de modificar nada. Configura en Blender una comparación sincronizada lado a lado: referencia a la izquierda y modelo a la derecha, con números de fotograma coincidentes. Revisa los 144 fotogramas y ajusta el movimiento visible tanto como permitan las proporciones del modelo. Identifica explícitamente cualquier pose deducida por oclusión o falta de información de profundidad. Anima las cadenas completas de las patas desde los hombros y las caderas, con movimiento corporal y transferencia de peso adecuados. Conserva la longitud de los huesos. Iguala el timing de los apoyos, la posición y orientación de las pezuñas, la altura de oscilación, la longitud de la zancada y la flexión de las articulaciones. Evita la flexión excesiva de las patas de apoyo, la penetración en el suelo, el deslizamiento de los pies y la inclinación antinatural de las pezuñas. Valida por separado las patas delanteras y traseras antes de suavizar. Los intentos anteriores mejoraron las delanteras, pero dejaron en las traseras zancadas cortas, flexión insuficiente durante la oscilación y trayectorias mal situadas respecto a la pelvis. El suavizado conservó estos errores en lugar de corregirlos. Una vez que la marcha sea correcta, mejora la continuidad sin cambiar el timing de los apoyos ni el contacto con el suelo. Comprueba las poses interpoladas y entre fotogramas usando la malla deformada de las pezuñas, no solo las posiciones de los huesos. Considera la suavidad numérica y las comprobaciones de contacto como evidencia complementaria; inspecciona también el movimiento renderizado. Si trabajas desde v4, conserva la animación aprobada de las patas delanteras, el torso, la cabeza y la cola, y modifica únicamente las cadenas de las patas traseras. Determina el timing de las traseras a partir de la referencia; no supongas un desfase fijo respecto a las delanteras. Entrega el archivo .blend actualizado y el vídeo de comparación sincronizado. Informa brevemente de los cambios, de lo que falló y cómo se corrigió, de lo que se verificó y de las diferencias restantes. No afirmes una coincidencia exacta 1:1 salvo que la comparación la respalde.
Prompt originalTurn your ideas into 3D assets. Start creating with Hyper3D.
Síguenos


Indica qué objetos deben permanecer separados, tener nombre y ser editables; de lo contrario, incluso un resultado visualmente convincente puede ser inutilizable.
Pide al modelo que ejecute la escena, revise los fallos visibles y repita los ajustes hasta superar comprobaciones concretas de tasa de fotogramas, interacción y disposición.

Para mundos grandes, divide el trabajo en zonas, conjuntos de objetos o hitos y aprueba cada parte antes de ampliar el alcance.

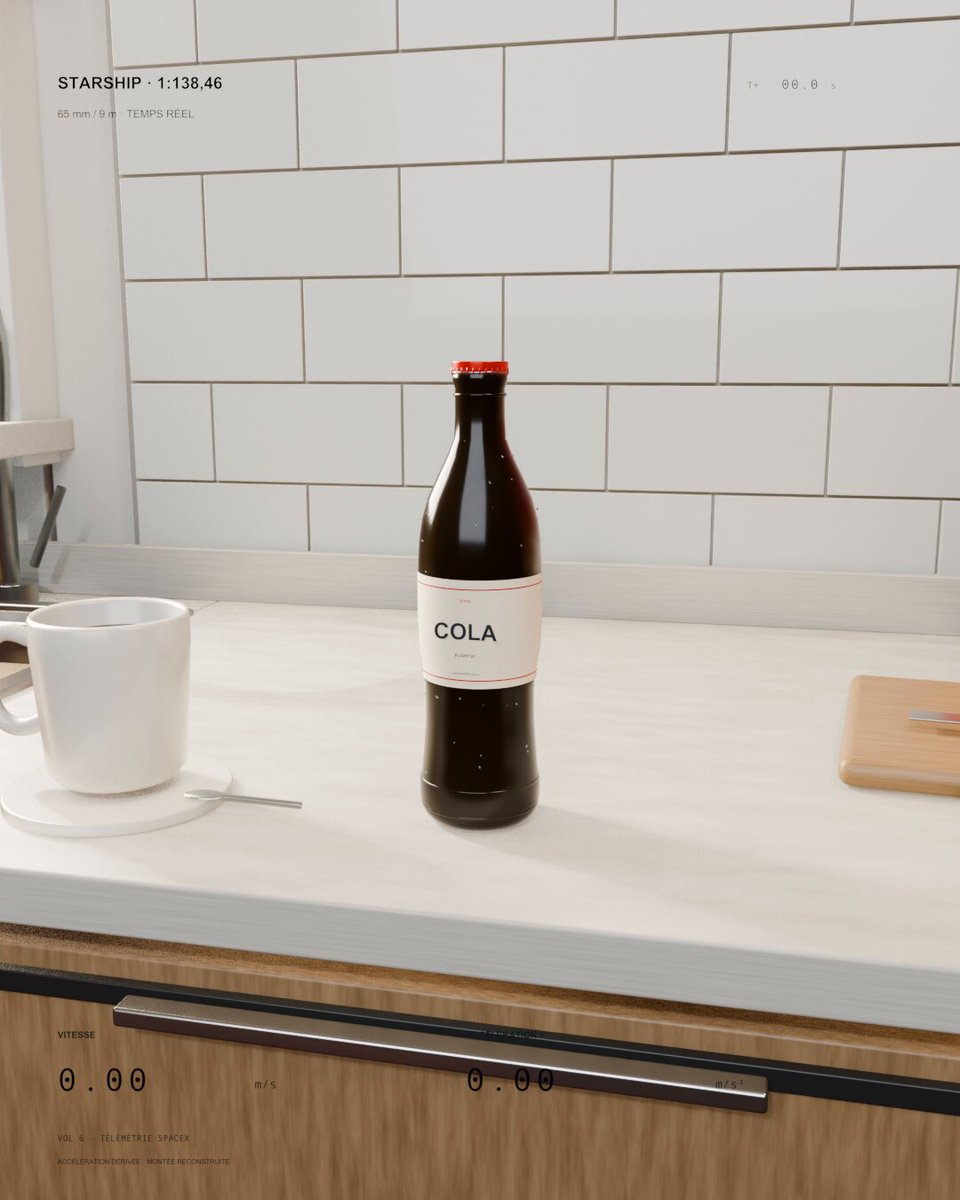
Una botella de refresco despega en una cocina como un Starship en miniatura. Se pidió a Sol 6.1 que adaptara la velocidad y la aceleración reales de vuelo al tamaño de la botella y mantuviera objetos cotidianos visibles como referencia de escala.
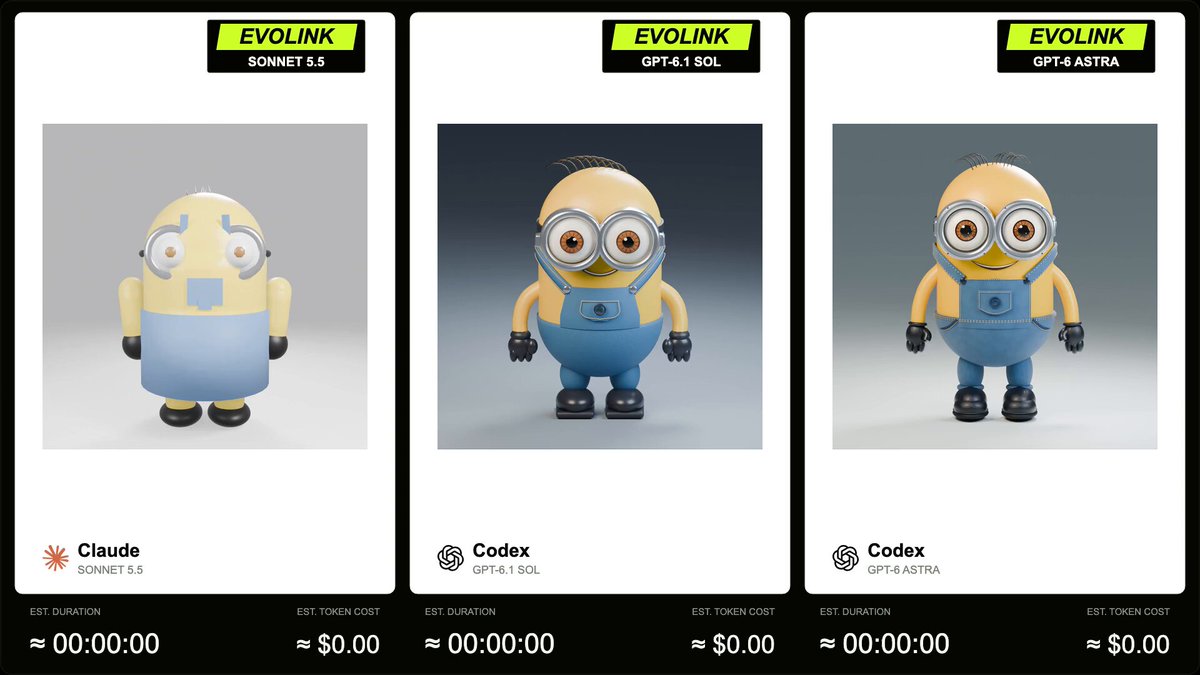
EvoLink compara GPT-6.1 Sol, Sonnet 5.5 y GPT-6 Astra mediante un modelo de Minion en Blender con una animación giratoria de 360 grados, formato cuadrado y 5 segundos. El autor incluye el prompt completo en una respuesta.
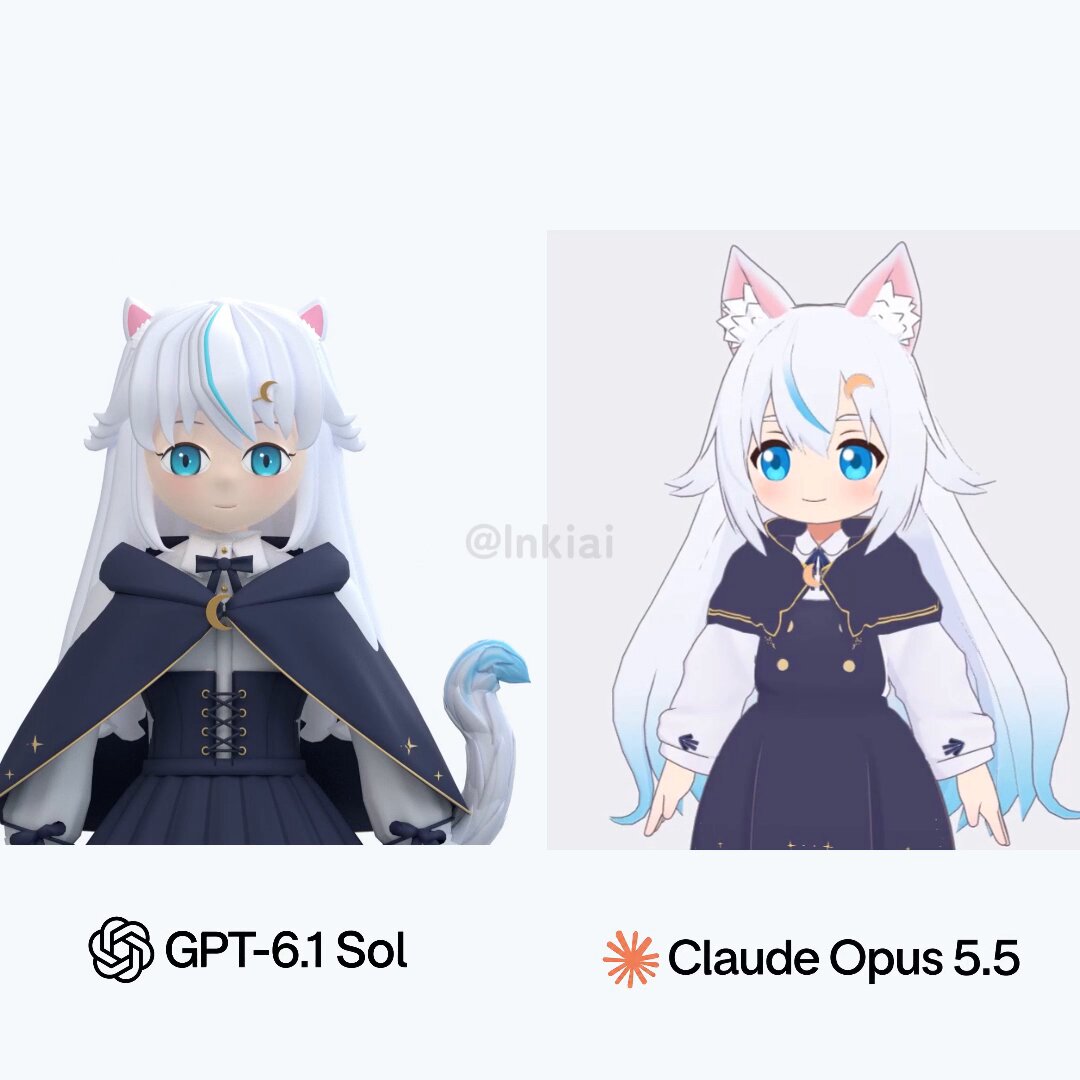
La publicación compara Codex con GPT-6.1 Sol, que crea un modelo desde cero en Blender, y Claude Code con Opus 5.5, que propone combinar y modificar modelos y piezas existentes.
