



Make your next creation.
Turn your ideas into 3D assets. Start creating with Hyper3D.
Un sanglier doté d’un rig avec Meshy est affiné dans Blender au fil de cinq itérations face à une vidéo de référence synchronisée. Le prompt public prévoit une comparaison de 144 images à 24 fps et des contrôles détaillés de la démarche et des contacts au sol.
Download unavailable. Open the original video to save it.
Utilise Blender MCP pour affiner une animation existante de sanglier doté d’un rig, d’après une vidéo de référence de profil (144 images à 24 fps, 6 secondes). Inspecte d’abord la scène, le rig, la pose de repos, la hiérarchie des os, les poids du maillage et l’animation existante. Crée une sauvegarde vérifiée avant toute modification. Configure dans Blender une comparaison côte à côte synchronisée : référence à gauche, modèle à droite, avec les mêmes numéros d’image. Examine les 144 images et reproduis au mieux le mouvement visible dans les limites des proportions du modèle. Signale explicitement les poses déduites en raison d’une occlusion ou d’un manque d’information sur la profondeur. Anime les chaînes complètes des pattes depuis les épaules et les hanches, avec des mouvements du corps et des transferts de poids adaptés. Préserve la longueur des os. Reproduis le timing des appuis, le placement et l’orientation des sabots, la hauteur de balancement, la longueur des pas et la flexion des articulations. Évite la flexion excessive des pattes porteuses, la pénétration dans le sol, le glissement des pieds et l’inclinaison anormale des sabots. Valide séparément les pattes avant et arrière avant de lisser. Les tentatives précédentes ont amélioré les pattes avant, mais les pattes arrière ont conservé des pas trop courts, une flexion insuffisante en phase de balancement et des trajectoires mal placées par rapport au bassin. Le lissage a conservé ces erreurs au lieu de les corriger. Une fois la démarche correcte, améliore la continuité sans modifier le timing des appuis ni les contacts au sol. Vérifie les poses interpolées et les poses entre les images à partir du maillage déformé des sabots, pas seulement des positions des os. Considère la fluidité numérique et les contrôles de contact comme des indices complémentaires ; examine aussi le mouvement rendu. Si tu pars de v4, conserve l’animation approuvée des pattes avant, du torse, de la tête et de la queue, et ne modifie que les chaînes des pattes arrière. Détermine leur timing à partir de la référence ; ne suppose pas un décalage fixe par rapport aux pattes avant. Livre le fichier .blend mis à jour et la vidéo de comparaison synchronisée. Indique brièvement ce qui a changé, ce qui a échoué et comment cela a été corrigé, ce qui a été vérifié et les écarts restants. Ne prétends pas à une correspondance exacte 1:1 si la comparaison ne l’étaye pas.
Prompt originalTurn your ideas into 3D assets. Start creating with Hyper3D.
Suivez-nous


Indiquez quels objets doivent rester séparés, nommés et modifiables ; sinon, même un résultat visuellement convaincant peut être inutilisable.
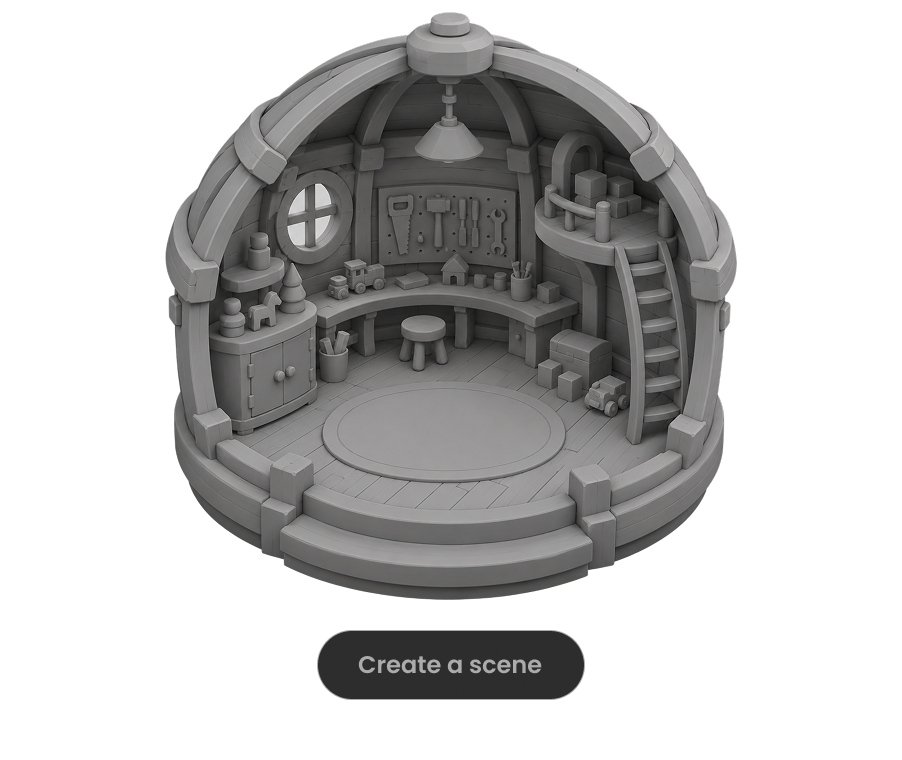
Demandez au modèle de lancer la scène, de repérer les défauts visibles et de répéter les corrections jusqu’à réussir des contrôles précis de fréquence d’images, d’interaction et de mise en page.

Pour les grands mondes, divisez le travail en zones, en ensembles d’objets ou en jalons, puis validez chaque partie avant d’élargir le périmètre.

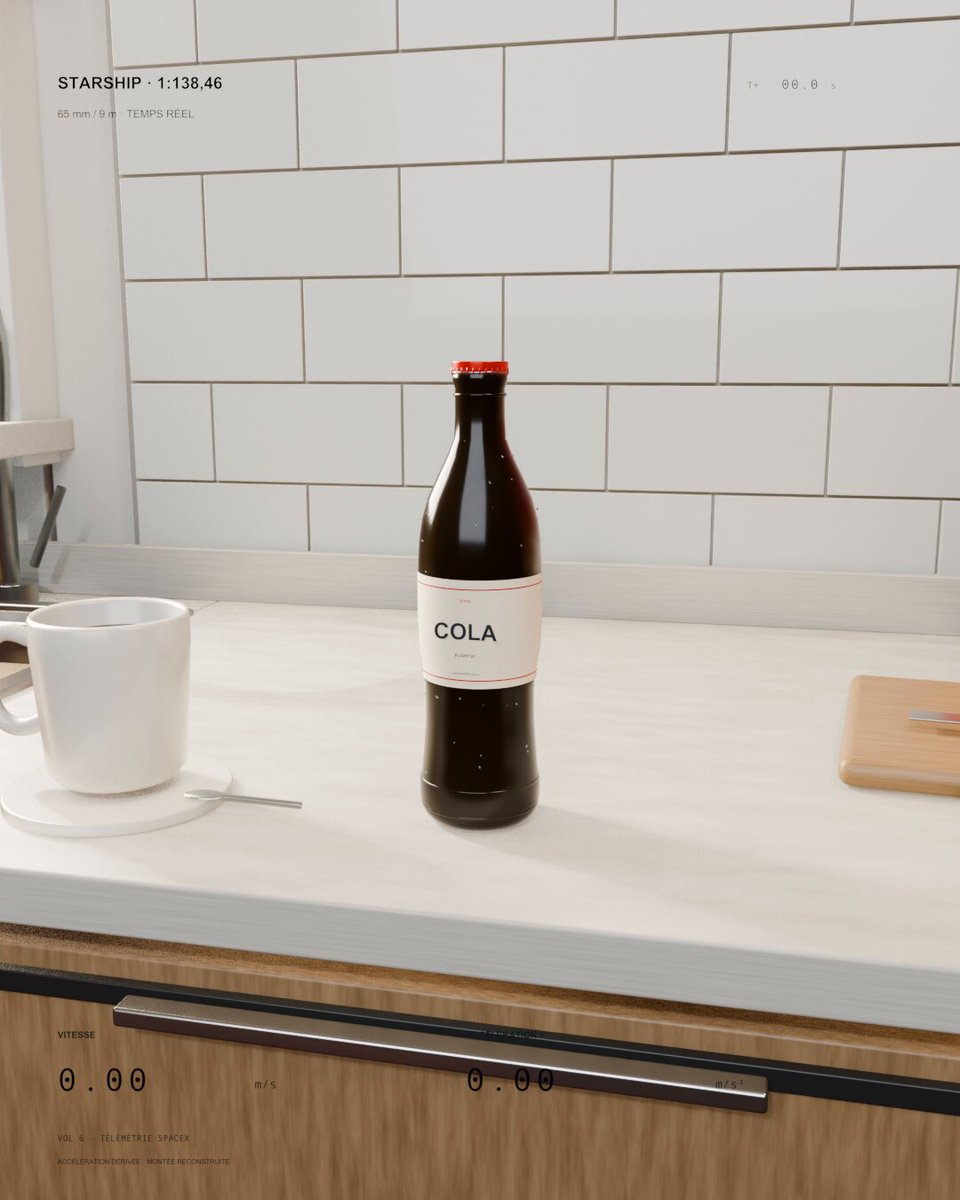
Une bouteille de soda décolle dans une cuisine comme un Starship miniature. Sol 6.1 devait adapter la vitesse et l’accélération réelles du vol à la taille de la bouteille et laisser des objets courants visibles pour indiquer l’échelle.
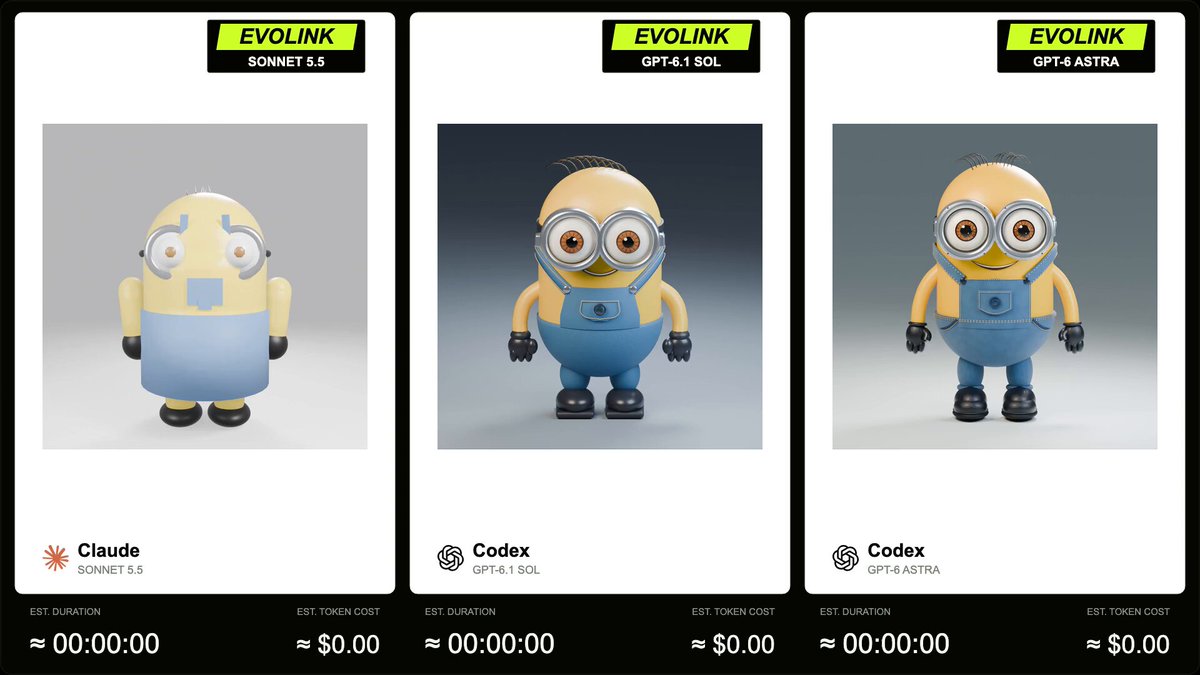
EvoLink compare GPT-6.1 Sol, Sonnet 5.5 et GPT-6 Astra sur un modèle de Minion dans Blender avec une animation de rotation à 360 degrés, carrée et de 5 secondes. L’auteur fournit le prompt complet dans une réponse.
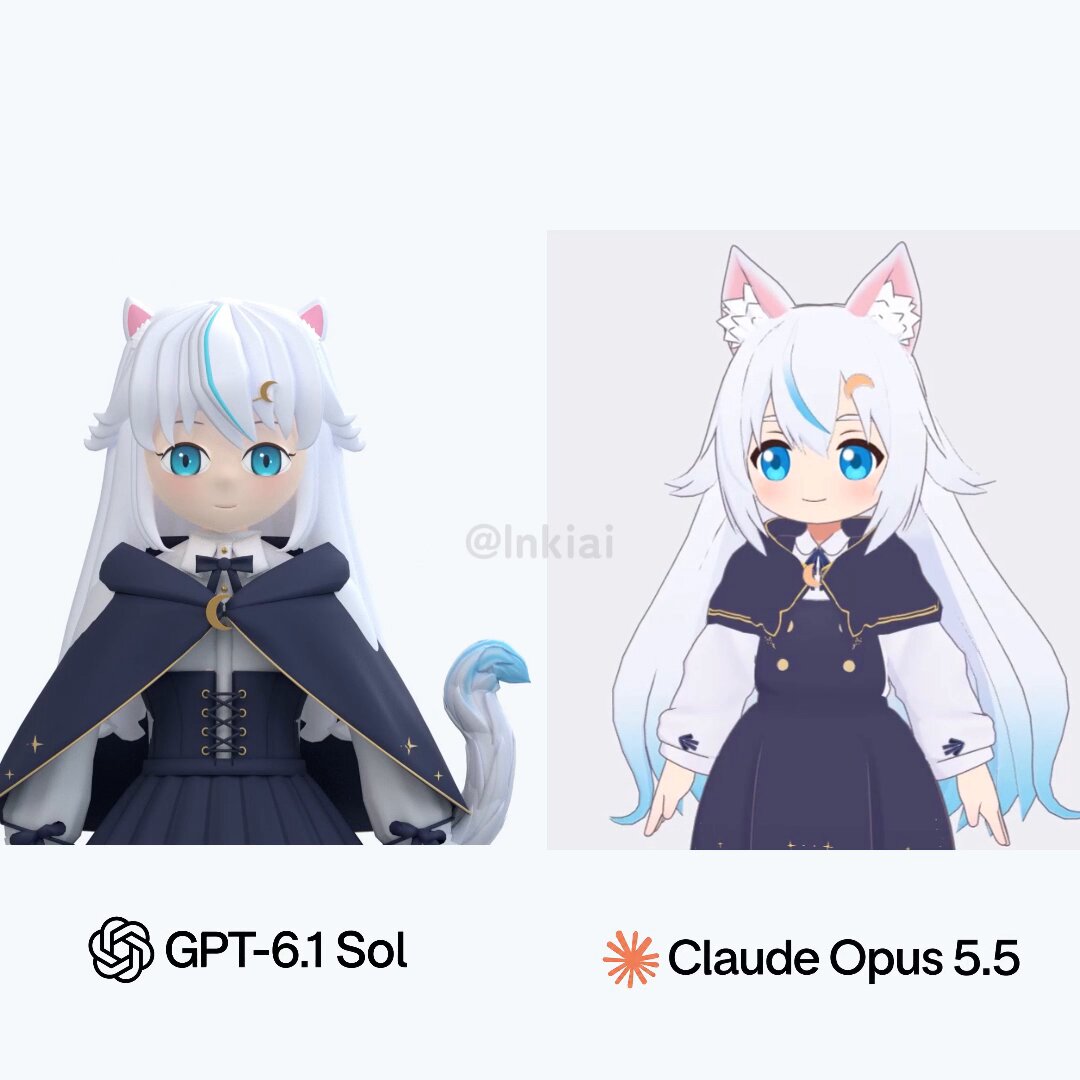
Le post compare Codex avec GPT-6.1 Sol, qui crée un modèle de zéro dans Blender, et Claude Code avec Opus 5.5, qui propose de combiner et modifier des modèles et pièces existants.
