



Make your next creation.
Turn your ideas into 3D assets. Start creating with Hyper3D.
Meshy でリギングされたイノシシを Blender で同期した参照動画と比較し、5 回の反復で改善しています。公開プロンプトでは 144 フレーム、24 fps の比較と、歩容や接地の詳細な確認を指定しています。
Download unavailable. Open the original video to save it.
Blender MCP を使い、既存のリギング済みイノシシのアニメーションを側面視点の参照動画に合わせて改善してください(144 フレーム、24 fps、6 秒)。 まずシーン、リグ、レストポーズ、ボーン階層、メッシュのウェイト、既存のアニメーションを調べてください。変更前にバックアップを作成し、その有効性を確認してください。 Blender に同期した横並びの比較を設けてください。左に参照、右にモデルを配置し、フレーム番号を一致させてください。144 フレームすべてを確認し、モデルのプロポーションが許す範囲で見える動きにできるだけ合わせてください。遮蔽や奥行き情報の不足により推測したポーズは明示してください。 肩と腰から始まる脚全体のチェーンを動かし、適切な胴体の動きと重心移動を加えてください。ボーンの長さは維持してください。足の接地タイミング、蹄の位置と向き、振り上げの高さ、歩幅、関節の曲がりを合わせてください。支持脚の過度な屈曲、地面へのめり込み、足滑り、不自然な蹄の傾きを避けてください。 平滑化の前に前脚と後脚を別々に検証してください。以前の試行では前脚が改善されましたが、後脚には短い歩幅、振り出し時の屈曲不足、骨盤に対して不適切な軌道が残っていました。平滑化はこれらの誤りを修正せず、維持してしまいました。 歩容が正しくなったら、接地タイミングや地面との接触を変えずに連続性を改善してください。ボーン位置だけでなく、変形後の蹄のメッシュを使って補間ポーズとサブフレームのポーズを確認してください。数値上の滑らかさと接触チェックは補助的な証拠として扱い、レンダリングした動きも確認してください。 v4 から作業する場合、承認済みの前脚、胴体、頭、尾のアニメーションを維持し、後脚のチェーンだけを変更してください。後脚のタイミングは参照から判断し、前脚との固定オフセットを仮定しないでください。 更新した .blend ファイルと同期した比較動画を納品してください。変更点、失敗した点と修正方法、検証した内容、残る不一致を簡潔に報告してください。比較で裏付けられない限り、完全な 1:1 一致を達成したと主張しないでください。
元のプロンプトTurn your ideas into 3D assets. Start creating with Hyper3D.
フォローする


どのオブジェクトを独立させ、名前を付け、編集可能な状態に保つかを明示しましょう。見た目がよくできていても、実際には使えない場合があります。
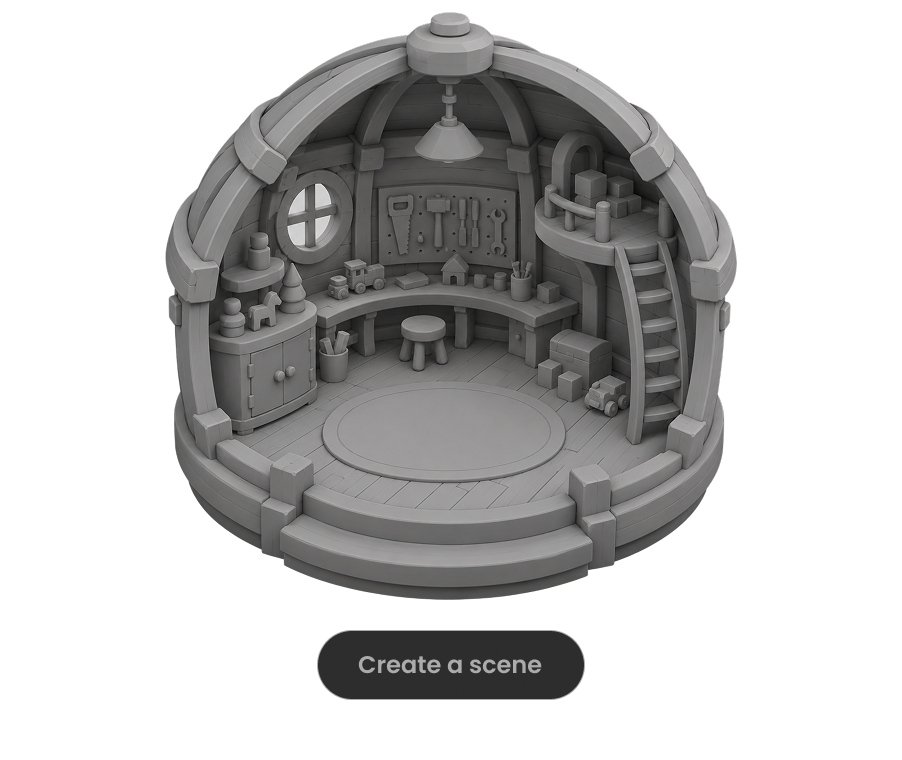
モデルにシーンを実行させ、目に見える不具合を確認し、フレームレート・操作・レイアウトの具体的なチェックをすべて通過するまで修正を繰り返すよう指示しましょう。

大きなワールドを制作する場合は、作業をエリア、パーツのまとまり、マイルストーンに分け、各部分を確認してから範囲を広げましょう。

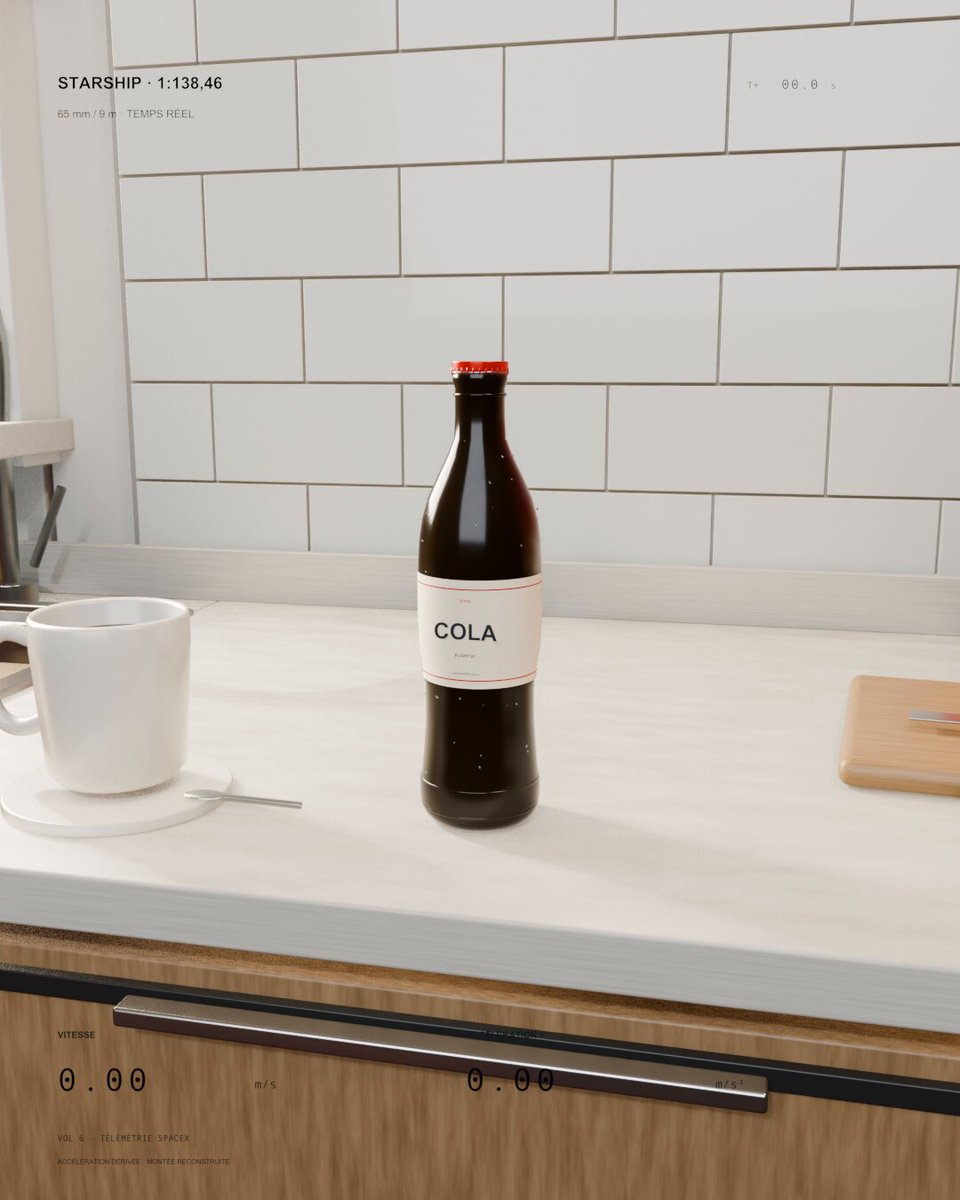
キッチンの炭酸飲料ボトルが小型の Starship のように打ち上がります。Sol 6.1 には、実際の飛行速度と加速度をボトルの大きさに合わせて縮小し、スケールの目安となる日用品を画面に残すよう依頼しています。
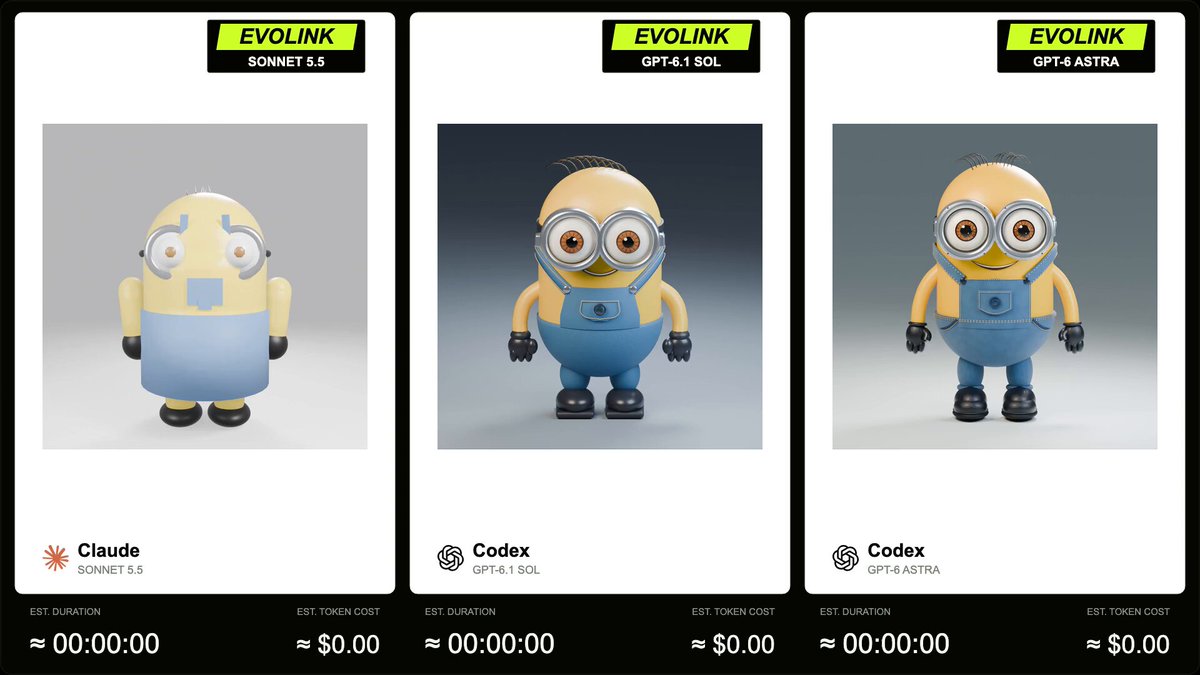
EvoLink は、5 秒の正方形・360 度ターンテーブルアニメーション付きの Blender Minion モデルで GPT-6.1 Sol、Sonnet 5.5、GPT-6 Astra を比較しています。作者は返信で完全なプロンプトを公開しています。
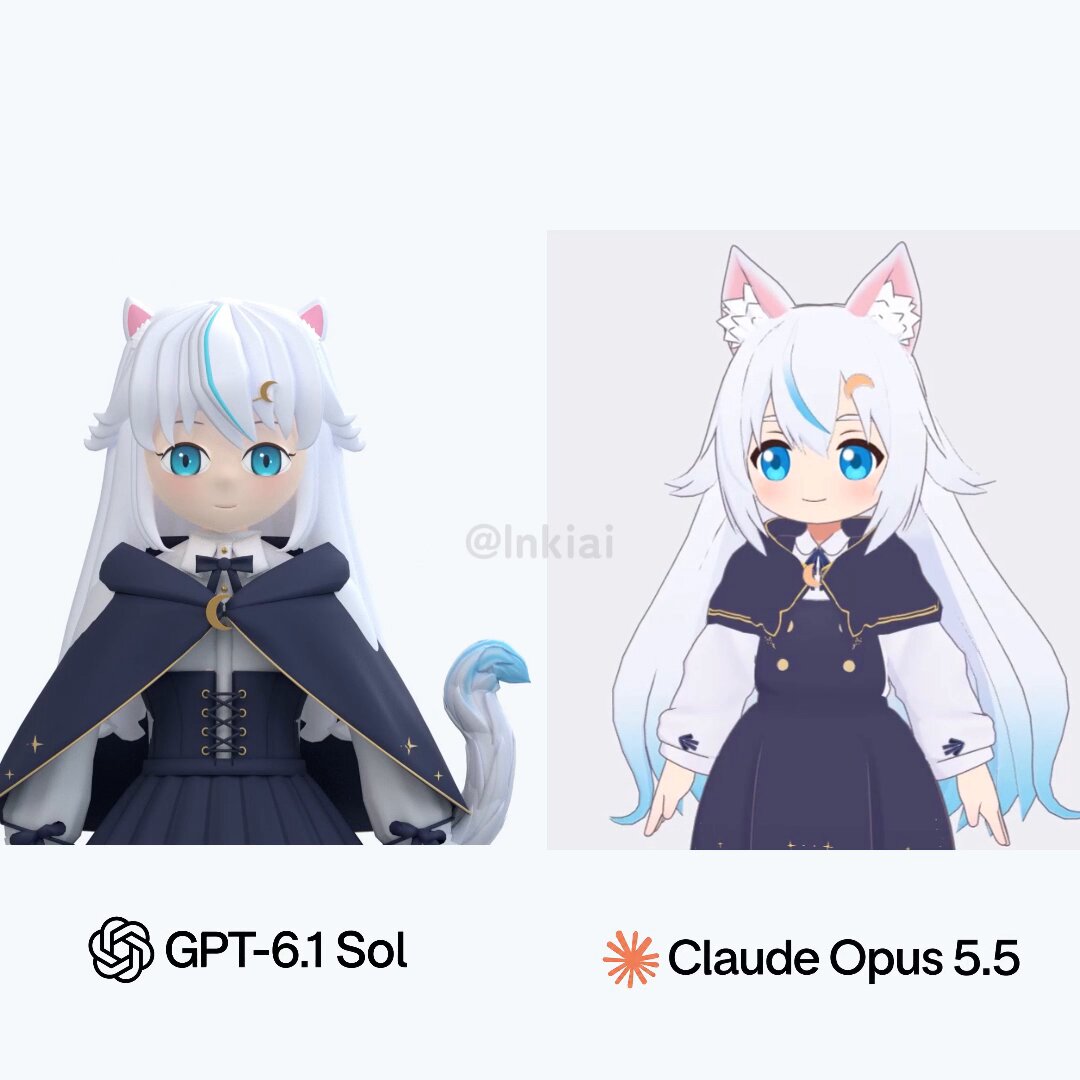
投稿では、GPT-6.1 Sol を使う Codex が Blender でモデルをゼロから作る方法と、Opus 5.5 を使う Claude Code が既存のモデルやパーツを組み合わせて修正する方法を提案する様子を比較しています。
