



Make your next creation.
Turn your ideas into 3D assets. Start creating with Hyper3D.
En partageant mes prompts que j’ai utilisés pour créer avec Claude OPUS 5 + Blender, un plan de robot mécanisé à taille GUNDAM, en utilisant des mathématiques et des lois physiques réelles : « Pensons au design du mécanisme : essentiellement, il est équipé de deux moteurs turboshaft et fonctionne grâce à des moteurs électriques ainsi qu’à une alimentation hydraulique. Il possède également un système APU, peut-être même un système pneumatique. Il est doté de batteries puissantes qui lui permettent de rouler un peu plus longtemps si les choses deviennent compliquées. Je pense que les deux moteurs pourraient être installés sur les épaules du mécanisme, avec le panneau d’entretien orienté vers l’extérieur afin que nous puissions effectuer les réparations. D’ailleurs, observez à nouveau les systèmes du mécanisme, puis nous allons concevoir tous ces systèmes physiquement. Ce sera génial : mettez un agent à votre service pour vous aider dans cette tâche et reconstruisez la partie du torse, tout en laissant un espace large au milieu pour le cockpit et le module de sommeil. » « Et si nous lui donnions des roues sur ses pieds, alimentées par des moteurs électriques ? Cela pourrait largement faciliter ses déplacements. » « Assignez un agent pour prendre en charge ces métriques et concevoir une jambe, avec de vrais câbles branchés directement aux actionneurs et aux dispositifs de contrôle. » « Ok, injectez les nouveaux modèles dans la scène. » « Oh mon Dieu, c’est vraiment fou. OK, dévoilez rapidement les autres parties ! » « Donnez à la tête en low poly de véritables caméras FLIR et NV, ainsi qu’une mitrailleuse CROWS M2 des années 1980/1990. » « C’est… magnifique… T_T » « Nous devons rigger le squelette des jambes ; ainsi, lorsque je l’animerai, il respectera les contraintes, et cela est également nécessaire pour calculer les forces, etc. » « C’est bon, je ne comprends pas la plupart de tout ça, de toute façon, lol. » « Ok, donc, pour les éléments que vous avez construits – comme les moteurs, la transmission de puissance et les jambes – assurez-vous de les préparer pour une utilisation ultérieure, au cas où nous pourrions les réutiliser dans d’autres domaines. Avec cela dit, ordonnez à un agent de construire les bras et les mains. » « De plus, concevez correctement le mécanisme des hanches pour qu’il s’adapte parfaitement aux jambes. » « À mon avis, l’articulation entre le bassin et la poitrine exerce un couple circulaire. » « Faites créer un fusil semi-automatique portatif à partir du système Boofors, afin que le robot puisse tirer à haute vitesse, en mode « Pew Pew ». » « Je veux vraiment un canon de 40 mm ; faites-en construire un, précis mais en low poly, afin que nous puissions mesurer si ce modèle est mieux adapté comme pistolet ou comme fusil semi-automatique. » « Créez les deux, puis fabriquez-en un autre qui ressemble à un canon Abrams, mais avec un mécanisme semi-automatique. » « Créez un fusil à boulon et à ressort, comme un fusil. » « Ok, pour le cockpit, je pense qu’il faut se débarrasser de tous les câblages décoratifs et autres éléments, et réaliser véritablement des câblages… O-O. Qu’en pensez-vous ? » « Solution : créez des câblages discrets, mais avec un style qui rappelle un animal sauvage. » « Injectez le canon de 120 mm. » « Riggez et animez le fonctionnement du canon de 120 mm. » « Je souhaite installer une grande trappe blindée ici, afin que nous puissions relever le siège et permettre au pilote de voir autour et de piloter le mécanisme depuis cette position. De plus, les quatre hublots télescopiques à l’intérieur du cockpit doivent avoir un point d’arrivée correspondant en haut, pour que cela ait du sens. » « Continuez le rigging et animez le canon de 120 mm, ainsi que la trappe. La pause était due à un clic manqué. » « Ok, quant à la centrale électrique, je pense que le ventre constitue un bon emplacement ; cependant, je n’aime pas l’emplacement des moteurs ; je pense que nous devrions les placer au-dessus de leur position actuelle et installer une structure en treillis véritable qui soutiendra le torse et les épaules… à vous de décider : comment voulez-vous concevoir la poitrine ? Nous prévoyons de construire une entrée pour le passage, afin que la poitrine avant puisse être réalisée… » « Ok, et pour la coque extérieure, elle peut être en aluminium, voire en fibre de carbone – peu importe – mais elle doit avoir un aspect élégant. Je suppose que NCT pourrait servir de blindage ? Je ne sais pas, à vous de décider. Plus tard, nous devrons ajouter certaines pièces pour rendre cette construction un peu plus acceptable… Quoi qu’il en soit, rassemblez votre équipe et commencez la construction. » « J’ai trouvé cet onduleur PT125 qui flottait quelque part, et je ne sais pas où il est censé aller. »
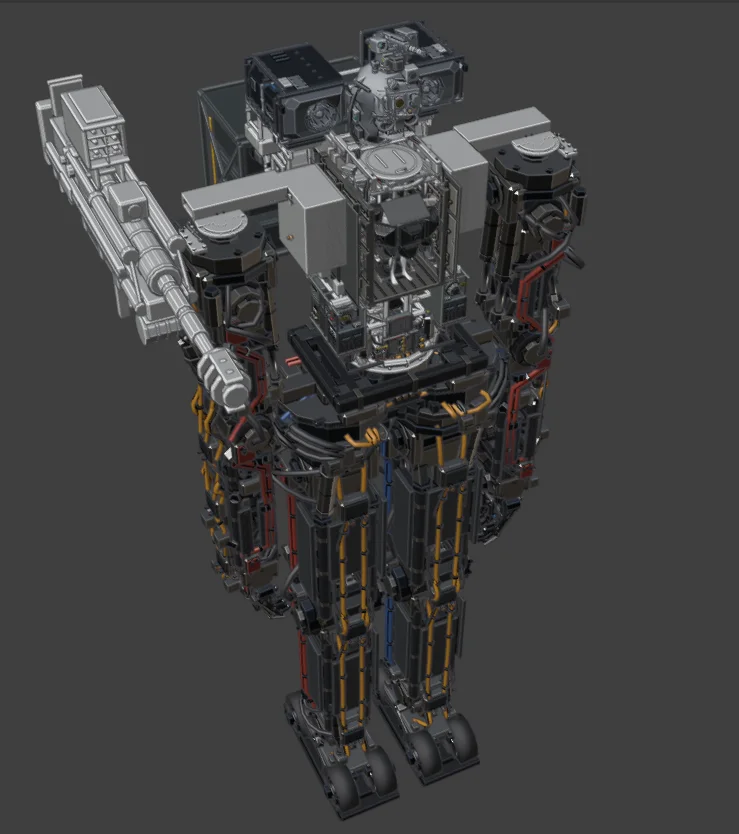
En partageant mes prompts que j’ai utilisés pour créer avec Claude OPUS 5 + Blender, un plan de robot mécanisé à taille GUNDAM, en utilisant des mathématiques et des lois physiques réelles : « Pensons au design du mécanisme : essentiellement, il est équipé de deux moteurs turboshaft et fonctionne grâce à des moteurs électriques ainsi qu’à une alimentation hydraulique. Il possède également un système APU, peut-être même un système pneumatique. Il est doté de batteries puissantes qui lui permettent de rouler un peu plus longtemps si les choses deviennent compliquées. Je pense que les deux moteurs pourraient être installés sur les épaules du mécanisme, avec le panneau d’entretien orienté vers l’extérieur afin que nous puissions effectuer les réparations. D’ailleurs, observez à nouveau les systèmes du mécanisme, puis nous allons concevoir tous ces systèmes physiquement. Ce sera génial : mettez un agent à votre service pour vous aider dans cette tâche et reconstruisez la partie du torse, tout en laissant un espace large au milieu pour le cockpit et le module de sommeil. » « Et si nous lui donnions des roues sur ses pieds, alimentées par des moteurs électriques ? Cela pourrait largement faciliter ses déplacements. » « Assignez un agent pour prendre en charge ces métriques et concevoir une jambe, avec de vrais câbles branchés directement aux actionneurs et aux dispositifs de contrôle. » « Ok, injectez les nouveaux modèles dans la scène. » « Oh mon Dieu, c’est vraiment fou. OK, dévoilez rapidement les autres parties ! » « Donnez à la tête en low poly de véritables caméras FLIR et NV, ainsi qu’une mitrailleuse CROWS M2 des années 1980/1990. » « C’est… magnifique… T_T » « Nous devons rigger le squelette des jambes ; ainsi, lorsque je l’animerai, il respectera les contraintes, et cela est également nécessaire pour calculer les forces, etc. » « C’est bon, je ne comprends pas la plupart de tout ça, de toute façon, lol. » « Ok, donc, pour les éléments que vous avez construits – comme les moteurs, la transmission de puissance et les jambes – assurez-vous de les préparer pour une utilisation ultérieure, au cas où nous pourrions les réutiliser dans d’autres domaines. Avec cela dit, ordonnez à un agent de construire les bras et les mains. » « De plus, concevez correctement le mécanisme des hanches pour qu’il s’adapte parfaitement aux jambes. » « À mon avis, l’articulation entre le bassin et la poitrine exerce un couple circulaire. » « Faites créer un fusil semi-automatique portatif à partir du système Boofors, afin que le robot puisse tirer à haute vitesse, en mode « Pew Pew ». » « Je veux vraiment un canon de 40 mm ; faites-en construire un, précis mais en low poly, afin que nous puissions mesurer si ce modèle est mieux adapté comme pistolet ou comme fusil semi-automatique. » « Créez les deux, puis fabriquez-en un autre qui ressemble à un canon Abrams, mais avec un mécanisme semi-automatique. » « Créez un fusil à boulon et à ressort, comme un fusil. » « Ok, pour le cockpit, je pense qu’il faut se débarrasser de tous les câblages décoratifs et autres éléments, et réaliser véritablement des câblages… O-O. Qu’en pensez-vous ? » « Solution : créez des câblages discrets, mais avec un style qui rappelle un animal sauvage. » « Injectez le canon de 120 mm. » « Riggez et animez le fonctionnement du canon de 120 mm. » « Je souhaite installer une grande trappe blindée ici, afin que nous puissions relever le siège et permettre au pilote de voir autour et de piloter le mécanisme depuis cette position. De plus, les quatre hublots télescopiques à l’intérieur du cockpit doivent avoir un point d’arrivée correspondant en haut, pour que cela ait du sens. » « Continuez le rigging et animez le canon de 120 mm, ainsi que la trappe. La pause était due à un clic manqué. » « Ok, quant à la centrale électrique, je pense que le ventre constitue un bon emplacement ; cependant, je n’aime pas l’emplacement des moteurs ; je pense que nous devrions les placer au-dessus de leur position actuelle et installer une structure en treillis véritable qui soutiendra le torse et les épaules… à vous de décider : comment voulez-vous concevoir la poitrine ? Nous prévoyons de construire une entrée pour le passage, afin que la poitrine avant puisse être réalisée… » « Ok, et pour la coque extérieure, elle peut être en aluminium, voire en fibre de carbone – peu importe – mais elle doit avoir un aspect élégant. Je suppose que NCT pourrait servir de blindage ? Je ne sais pas, à vous de décider. Plus tard, nous devrons ajouter certaines pièces pour rendre cette construction un peu plus acceptable… Quoi qu’il en soit, rassemblez votre équipe et commencez la construction. » « J’ai trouvé cet onduleur PT125 qui flottait quelque part, et je ne sais pas où il est censé aller. »
Turn your ideas into 3D assets. Start creating with Hyper3D.
Suivez-nous


Indiquez quels objets doivent rester séparés, nommés et modifiables ; sinon, même un résultat visuellement convaincant peut être inutilisable.
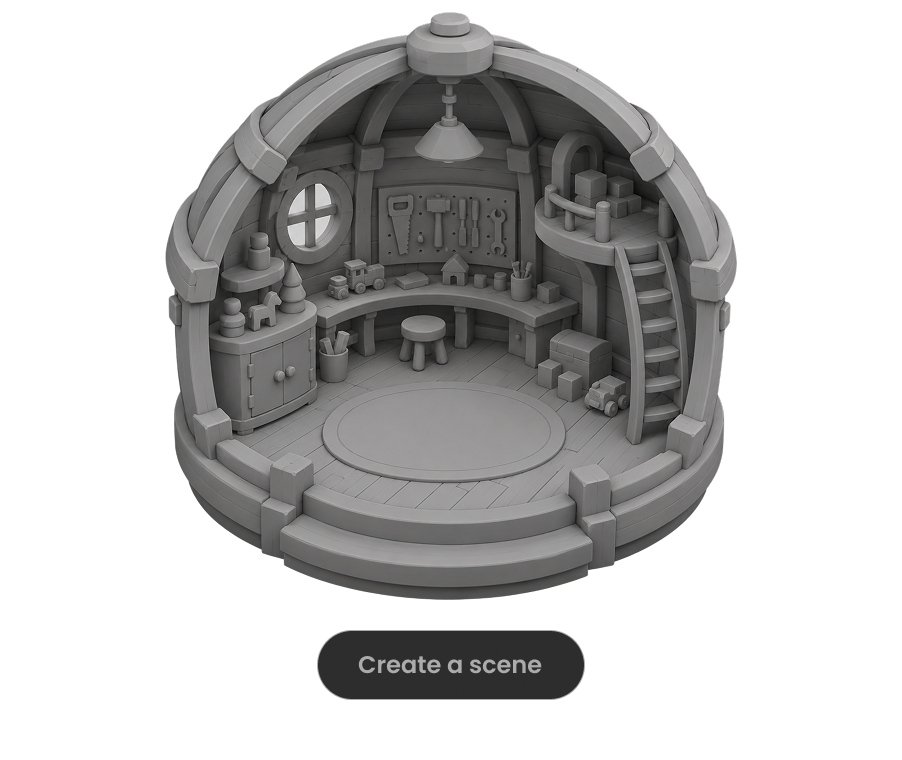
Demandez au modèle de lancer la scène, de repérer les défauts visibles et de répéter les corrections jusqu’à réussir des contrôles précis de fréquence d’images, d’interaction et de mise en page.

Pour les grands mondes, divisez le travail en zones, en ensembles d’objets ou en jalons, puis validez chaque partie avant d’élargir le périmètre.

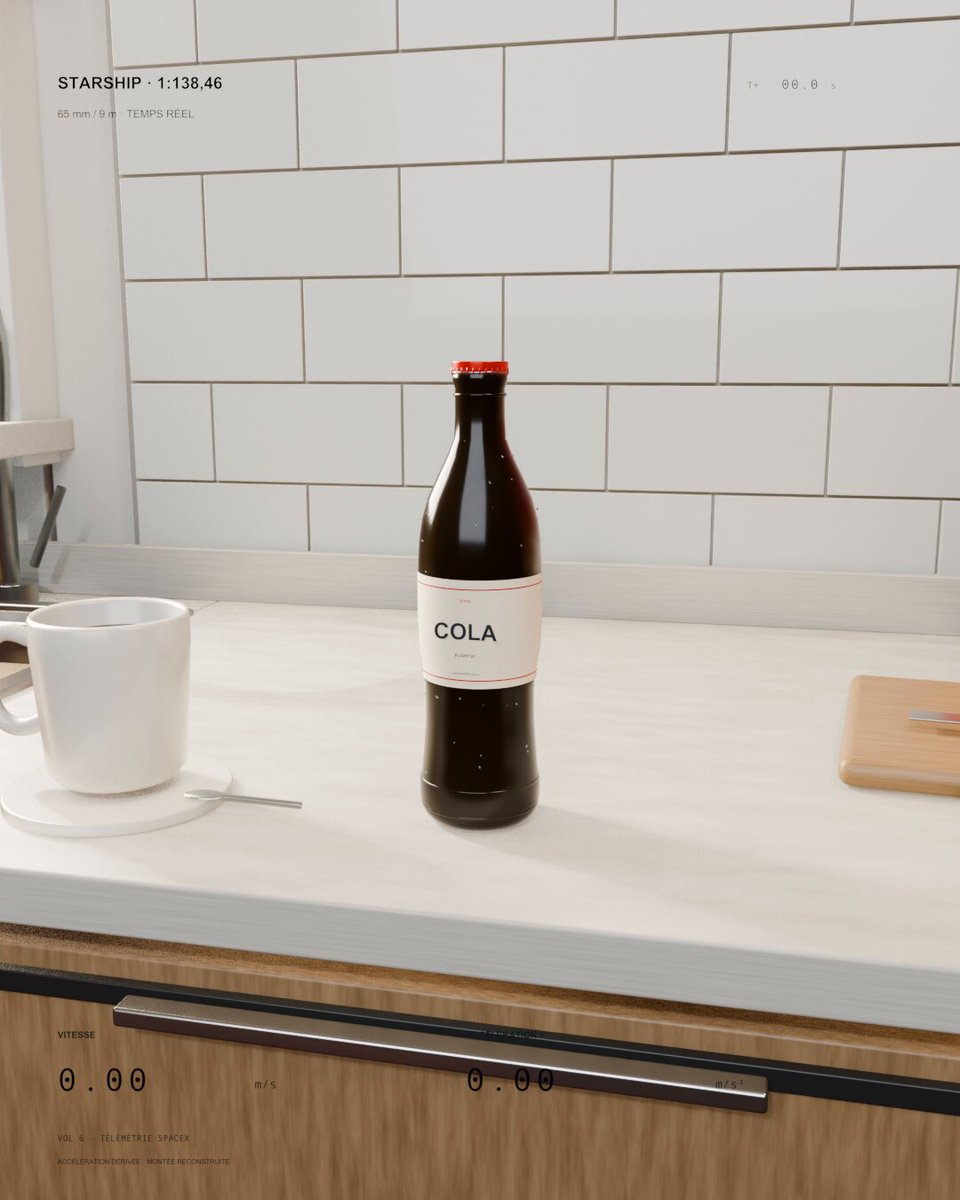
Une bouteille de soda décolle dans une cuisine comme un Starship miniature. Sol 6.1 devait adapter la vitesse et l’accélération réelles du vol à la taille de la bouteille et laisser des objets courants visibles pour indiquer l’échelle.
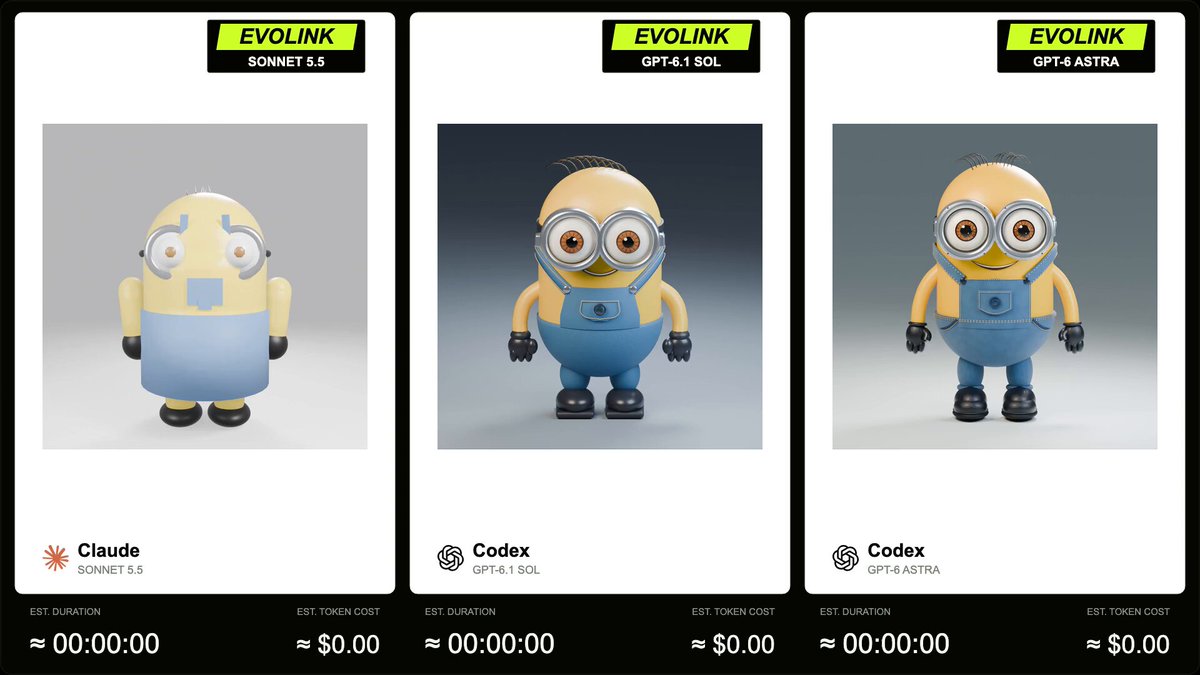
EvoLink compare GPT-6.1 Sol, Sonnet 5.5 et GPT-6 Astra sur un modèle de Minion dans Blender avec une animation de rotation à 360 degrés, carrée et de 5 secondes. L’auteur fournit le prompt complet dans une réponse.
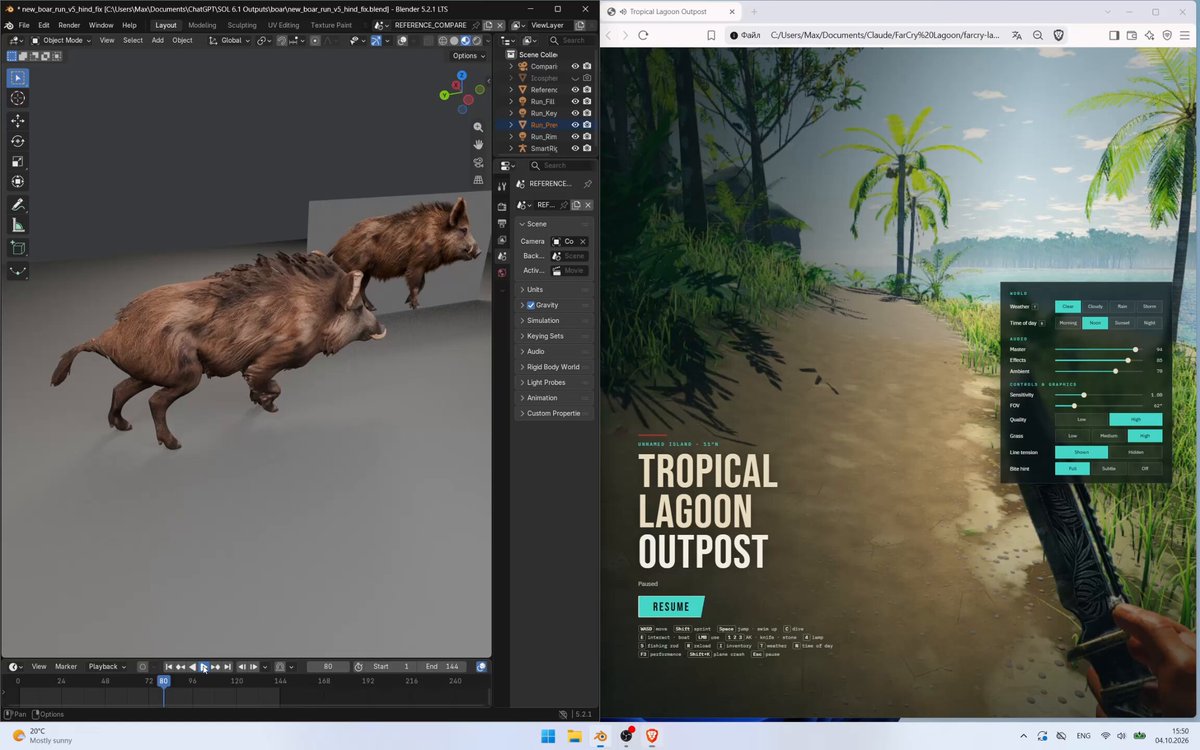
Un sanglier doté d’un rig avec Meshy est affiné dans Blender au fil de cinq itérations face à une vidéo de référence synchronisée. Le prompt public prévoit une comparaison de 144 images à 24 fps et des contrôles détaillés de la démarche et des contacts au sol.
