



Claude Opus 5
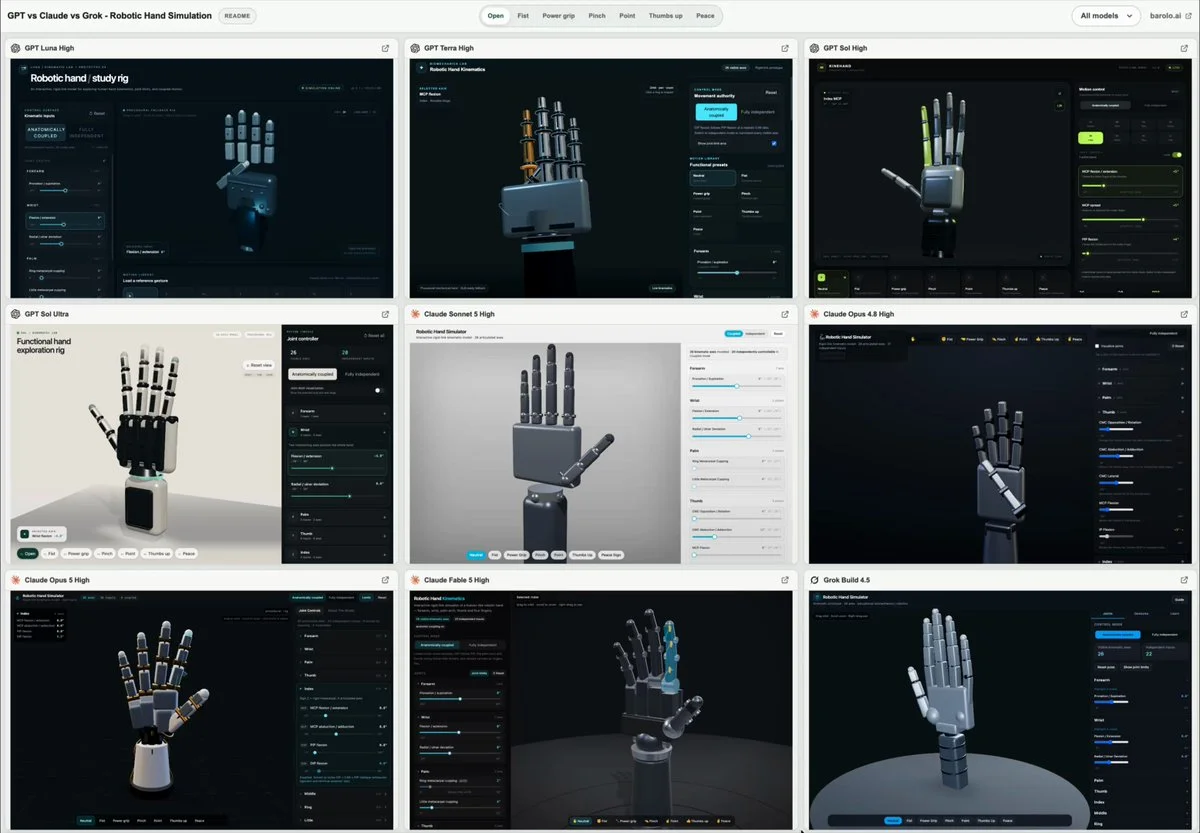
クロード・オプス5のプロンプトによるインタラクティブな3Dロボットハンドシミュレーション
私は9つのモデル/推論構成に同じワンショットプロンプトを与えました:インタラクティブな3Dロボットハンドシミュレーションを作成してください。
Unable to update the order. Please try again.
私は9つのモデル/推論構成に同じワンショットプロンプトを与えました:インタラクティブな3Dロボットハンドシミュレーションを作成してください。
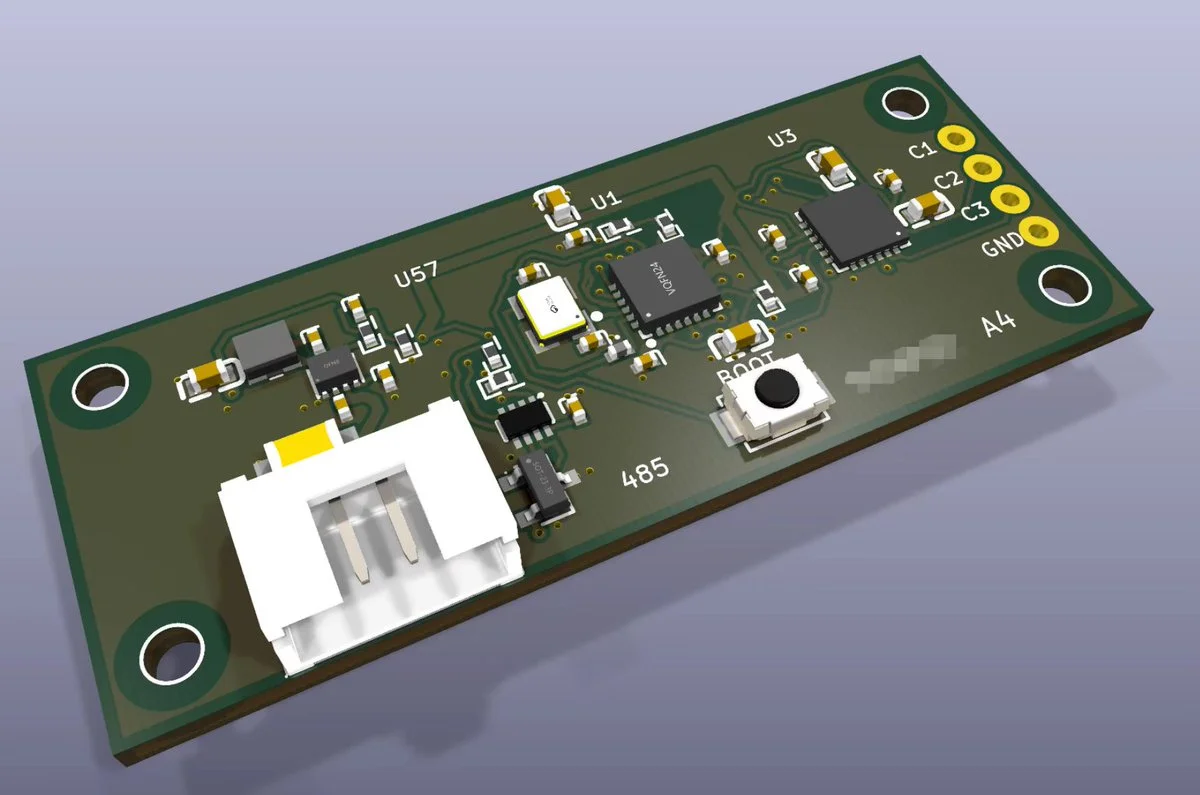
KiCadで回路を修正するためのスケッチPDFを使用し、50×20 mmの2層PCBの配線を行い、その3Dアセンブリをレンダリングします。部品データシートを確認し、設計ルール違反を解決します。
Blender Geometry Nodes を使用して、ベイクなしで周期的な水面効果を作成します。ノードの設定は編集可能に保ち、フルな流体シミュレーションではなく、表面モデルとして説明してください。
軌道を描く惑星、スケールに応じたナビゲーション、ラベル、速度コントロール、カメラターゲット、そして役立つ教育的な詳細を備えたインタラクティブな3D太陽系を作成してください。
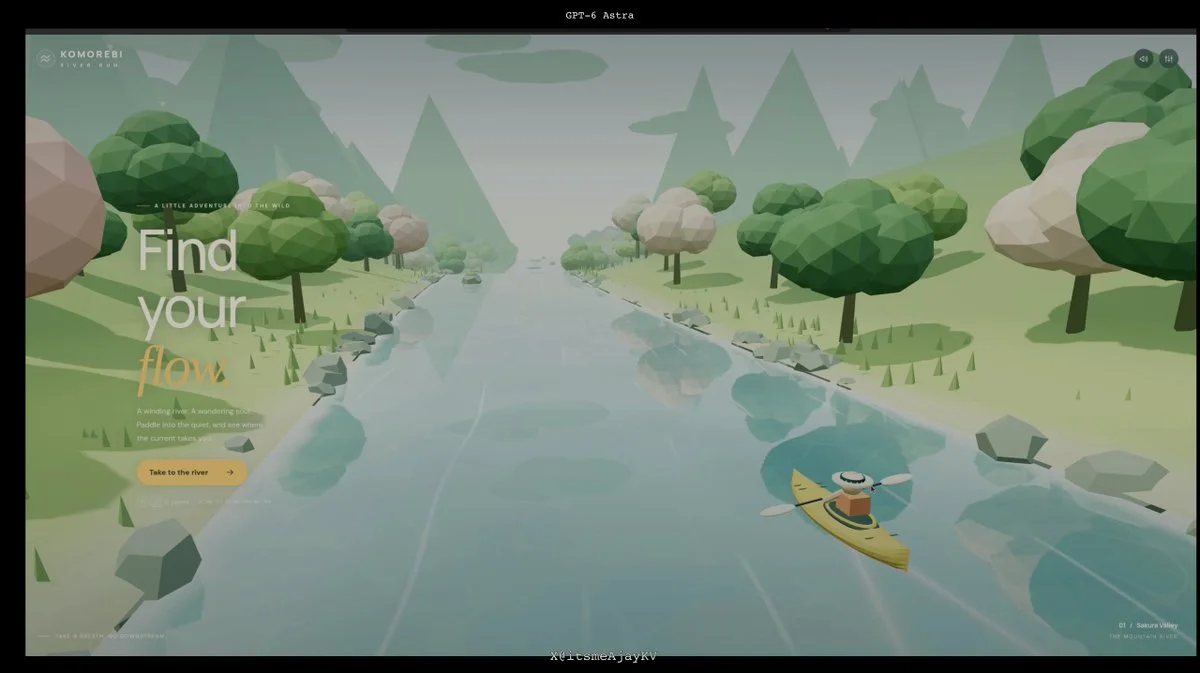
アニメ風の美学を採用した3Dリバーカヤックゲームを作成します。プレイヤーは左右にパドルを動かして障害物を避け、流れる水、景色、音楽、効果音がコードで生成されます。
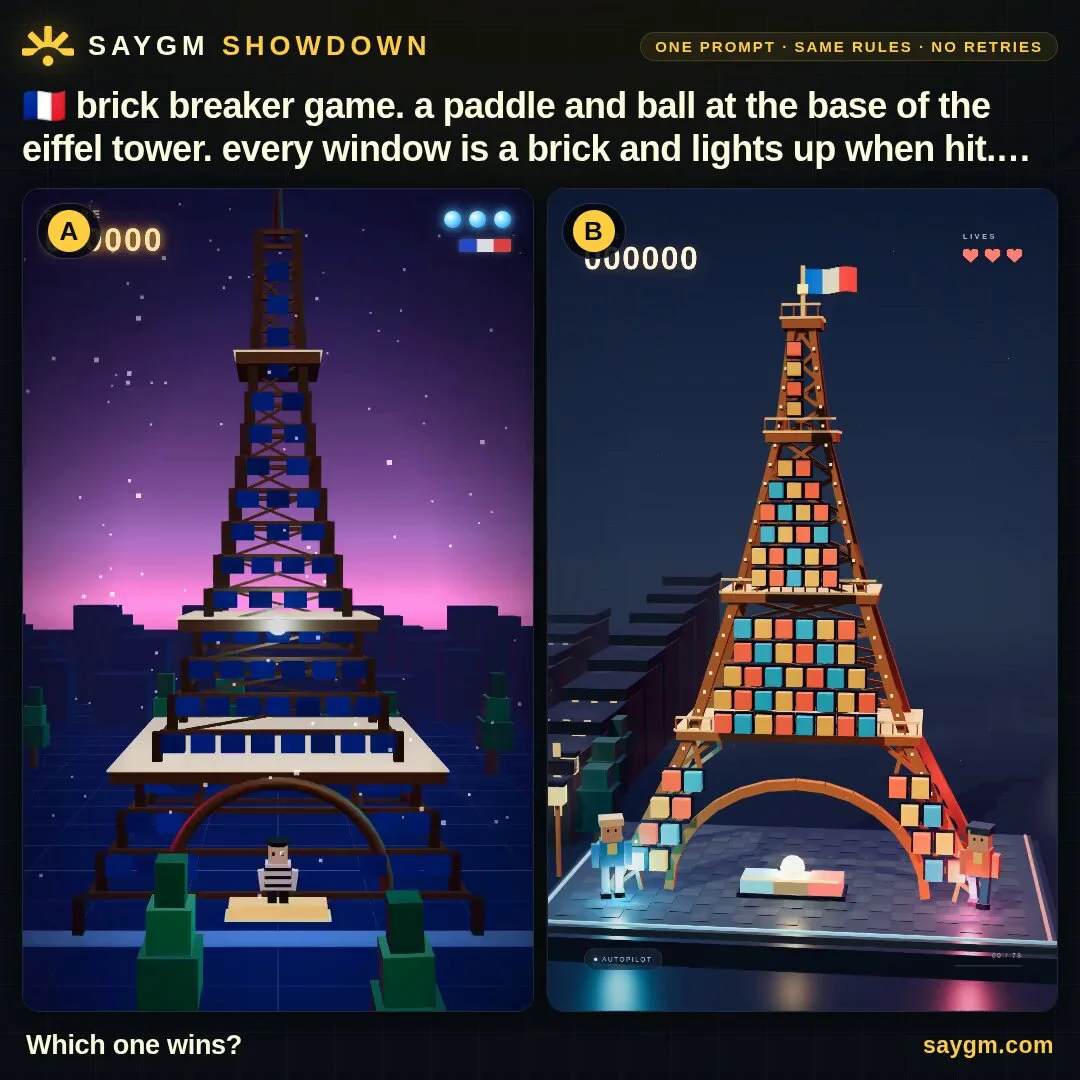
G7の国向けに、自走式アーケードゲームを構築します。認識されやすい文化遺産をコアメカニクスに取り込み、入力なしでアクションを読み取れるようにし、スコア、段階的なチャレンジ、そして印象的なリバースを追加します。
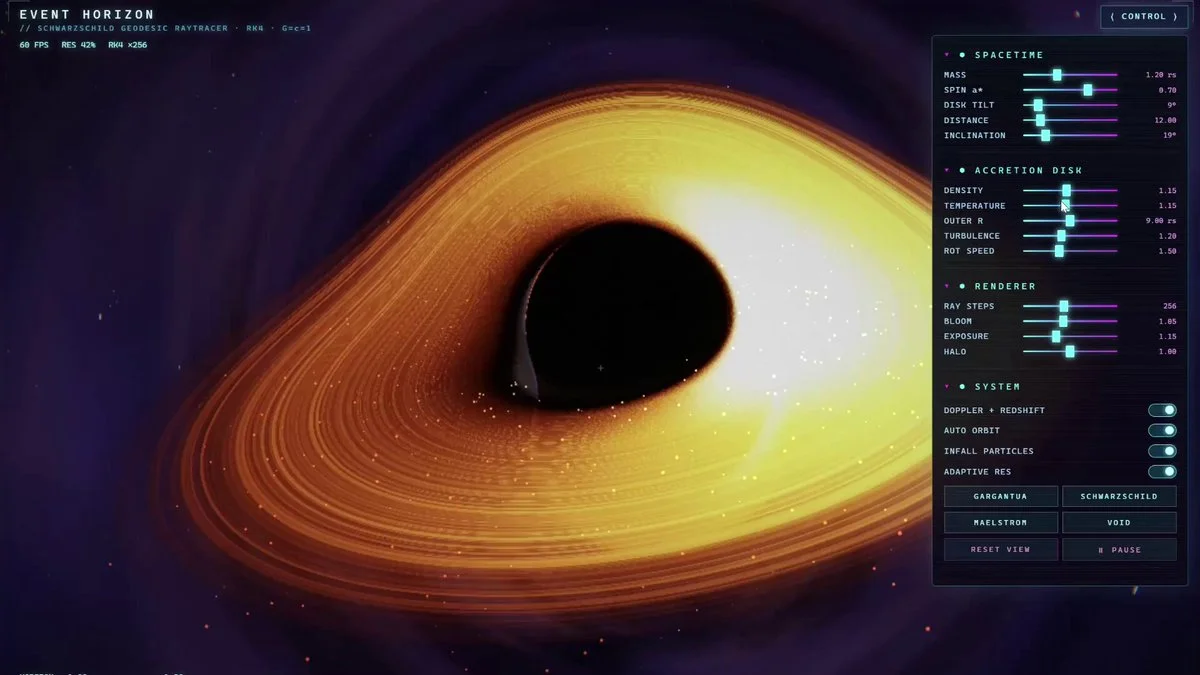
Gargantua をモデルとした、シュワルツシルトブラックホール用のリアルタイムジオデシックレイトラッカーを実装した、完全で自立した単一の HTML ファイルを作成します(Three.js などの外部ライブラリは使用しません)。 単一のフラグメントシェーダーにおいて、GLSL ES 3.00 を用いた生の WebGL2 を使用します。正確な物理演算を実装し、4 階層ルンゲ=クッタ解法による正確なジオデシック積分、イベントホライズン、フォトン球、適切なレンダリングによる降着円盤、重力レンズ効果、ドップラービーム、そして重力赤方偏移効果を実現します。安定した 60 FPS のパフォーマンスを目標とします。 マウス操作によるカメラの回転・ズーム機能を搭載し、パラメータ(質量、スピン、円盤密度、視角など)を調整するスライダー付きのサイバーパンク風のコントロールパネルを備えます。物質が落下する際の微妙な粒子効果や、ダイナミックなライティング/シャドウを追加します。 出力は100%完成しており、現代のブラウザですぐに動作し、ブラックスクリーン、NaN、エラー、または欠落した機能がないものとする必要があります。数値的な正しさ、境界処理、解法の厳密さ、そして物理的精度をすべての要素の中で最優先事項とします。コード内の主要な物理方程式を確認し、コメントを付けてください。プレミアム級の物理デモ/ゲームのように、視覚的にも美しく、インタラクティブな体験を提供してください。
ワンショットのかくれんぼゲーム:白いカメレオンが手描きの部屋に隠れ、壁に合わせて自分自身を塗り替え、ロボット探索者による3回のスイープを生き延びます。ライブピクセル差分マッチ%、5つのプロシージャルゾーン、合成サウンド、3ラウンドの得点制限——1つのHTMLファイル、ライブラリなし。
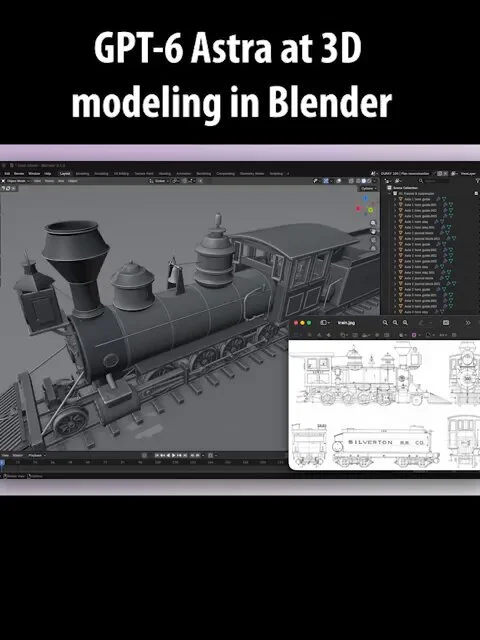
Blenderで、テクスチャ付きのシェルではなく、本物の機械的故障として蒸気機関車をモデル化します。軸、ホーンガイド、ジャーニーブロック、スタイリング、サスペンションリンク、蒸気ドーム、そしてあらゆる主要なアセンブリを名前を付けて分離します。
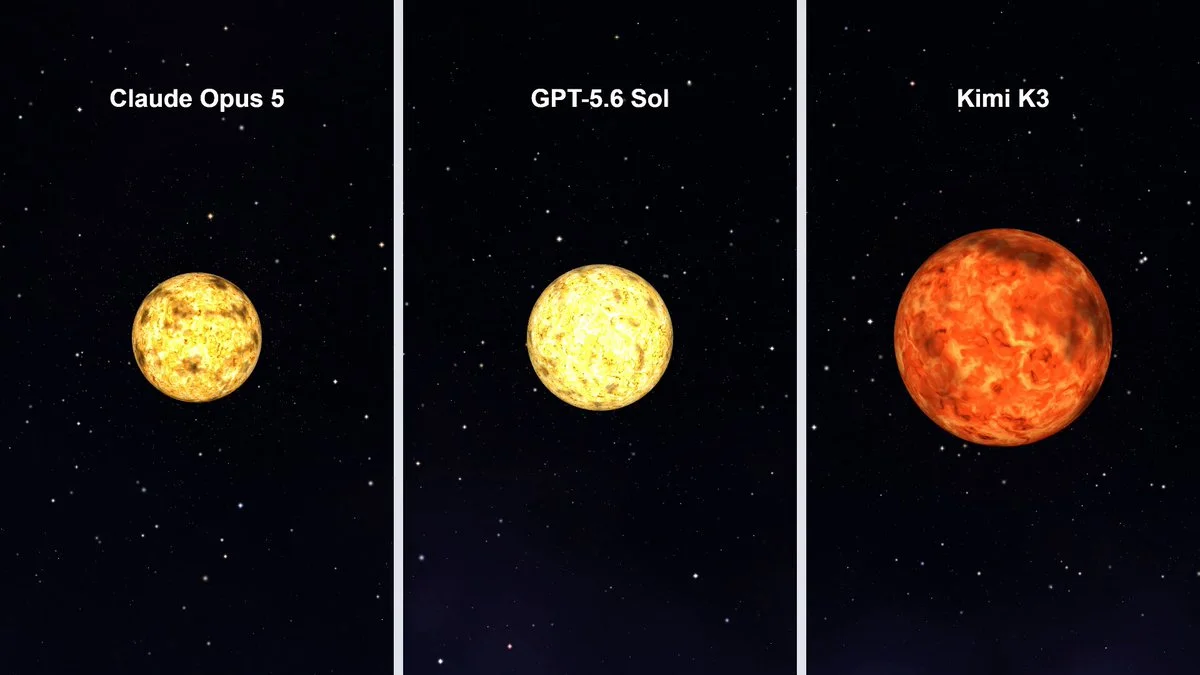
宇宙で回転する太陽の3Dビジュアライザーを作成します。HTMLファイル1つです。
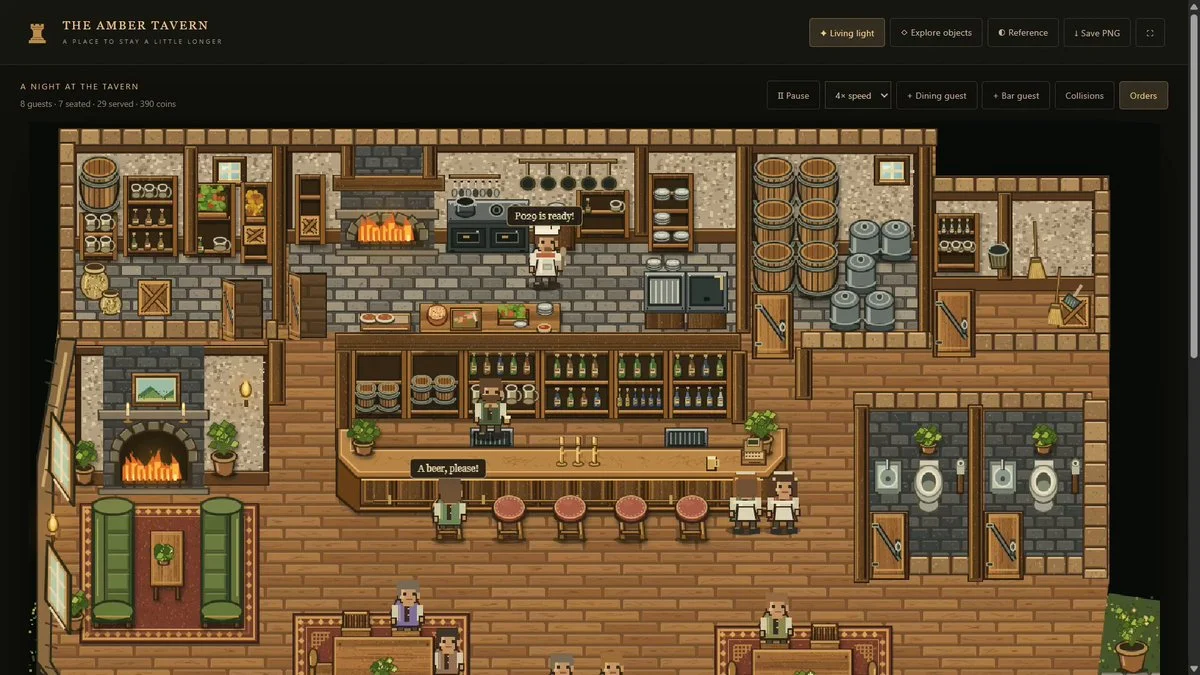
参考画像から酒場を再現し、そこに客や従業員を配置します。客は食べ物や飲み物を注文し、スタッフがそれらを準備し、衝突処理とパスファインディングを行います。
リアルタイムのThree.js銀河をテーマに、プレミアムな起動ページ用ヒーローを作成します。粒子が微妙な6のシルエットを形成し、スクロールやポインタの動きに反応し、テキストの読みやすさを保ちながら、弱いデバイスでの効果を優雅に軽減します。
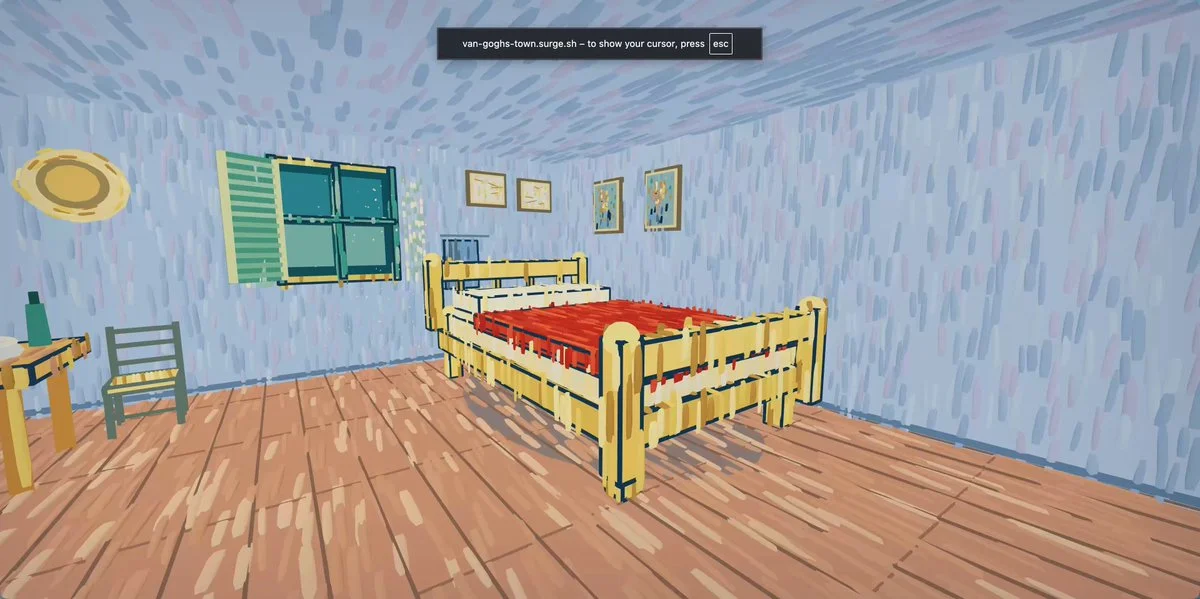
ゴッホにインスパイアされた、歩きやすいThree.jsの町を創造してください。ペイントされた通り、星、カフェ、そして畑をレイヤー構成された3D空間へと変換し、シェーダー、テクスチャ、アニメーション光を通じて筆致を生き生きと保ちます。
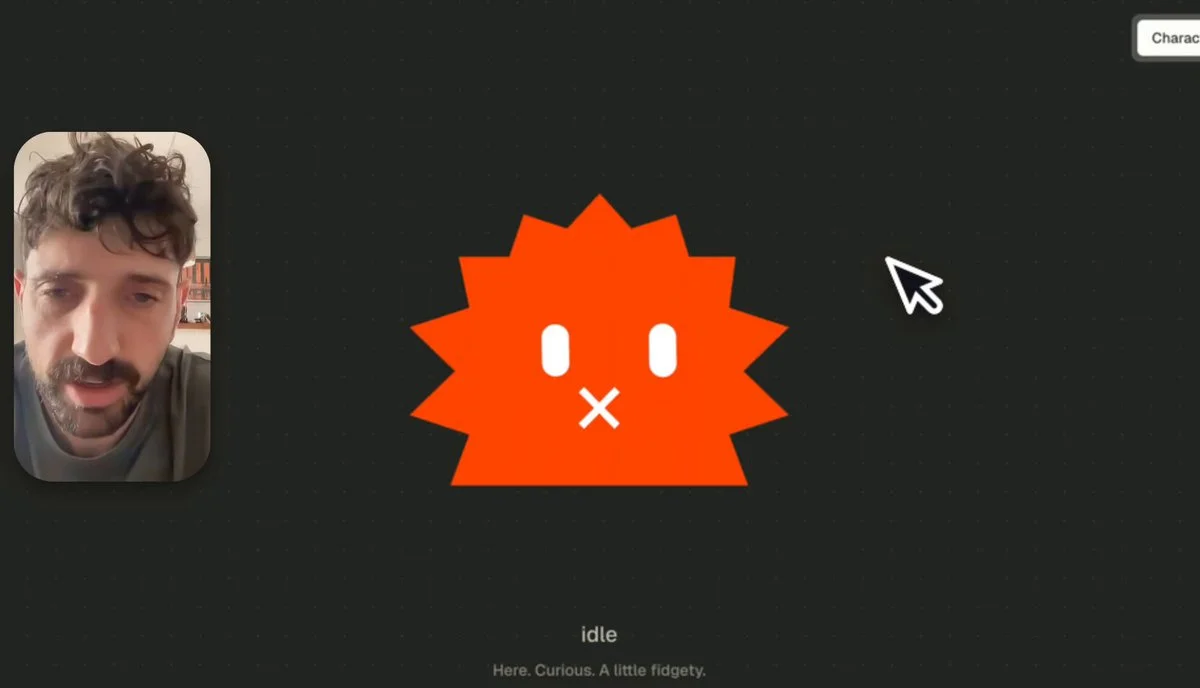
提供された2Dキャラクターロゴをアニメーション3Dバージョンに変換します。キャラクターがボリュームと動きを獲得することで、その特徴的なアイデンティティを保ちます。
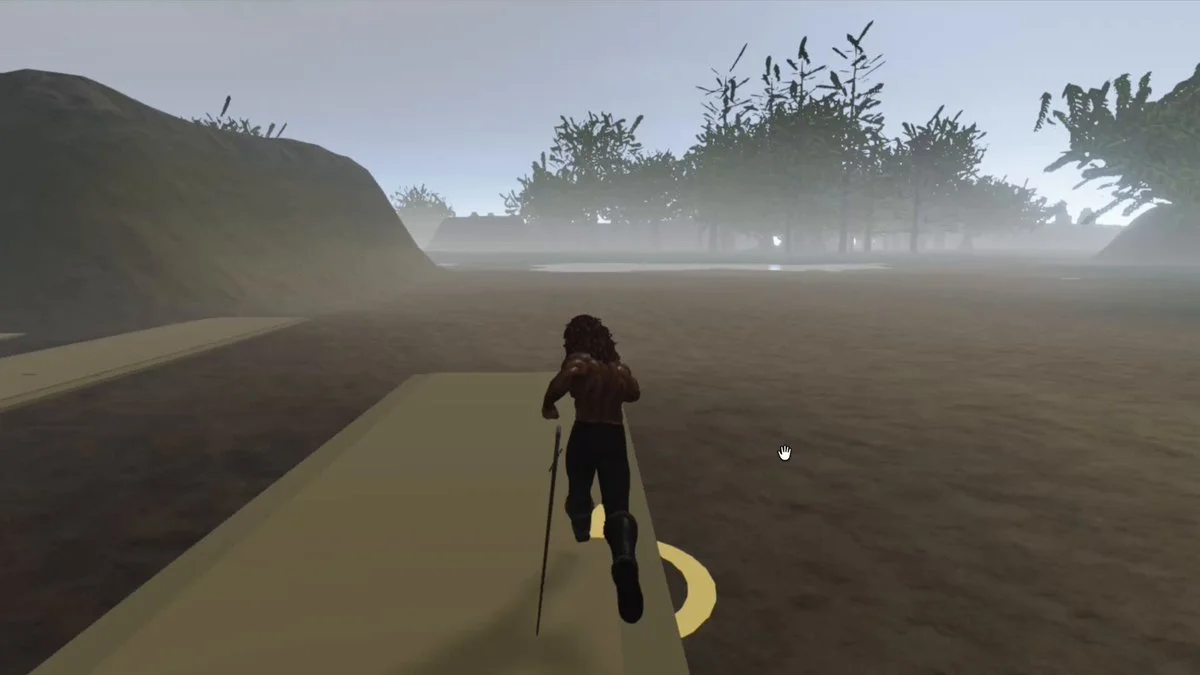
3Dゲームのロールプレイングを、1人称カメラと3人称カメラで拡張します。2つのビューを切り替える際も、動きや探索を維持できます。
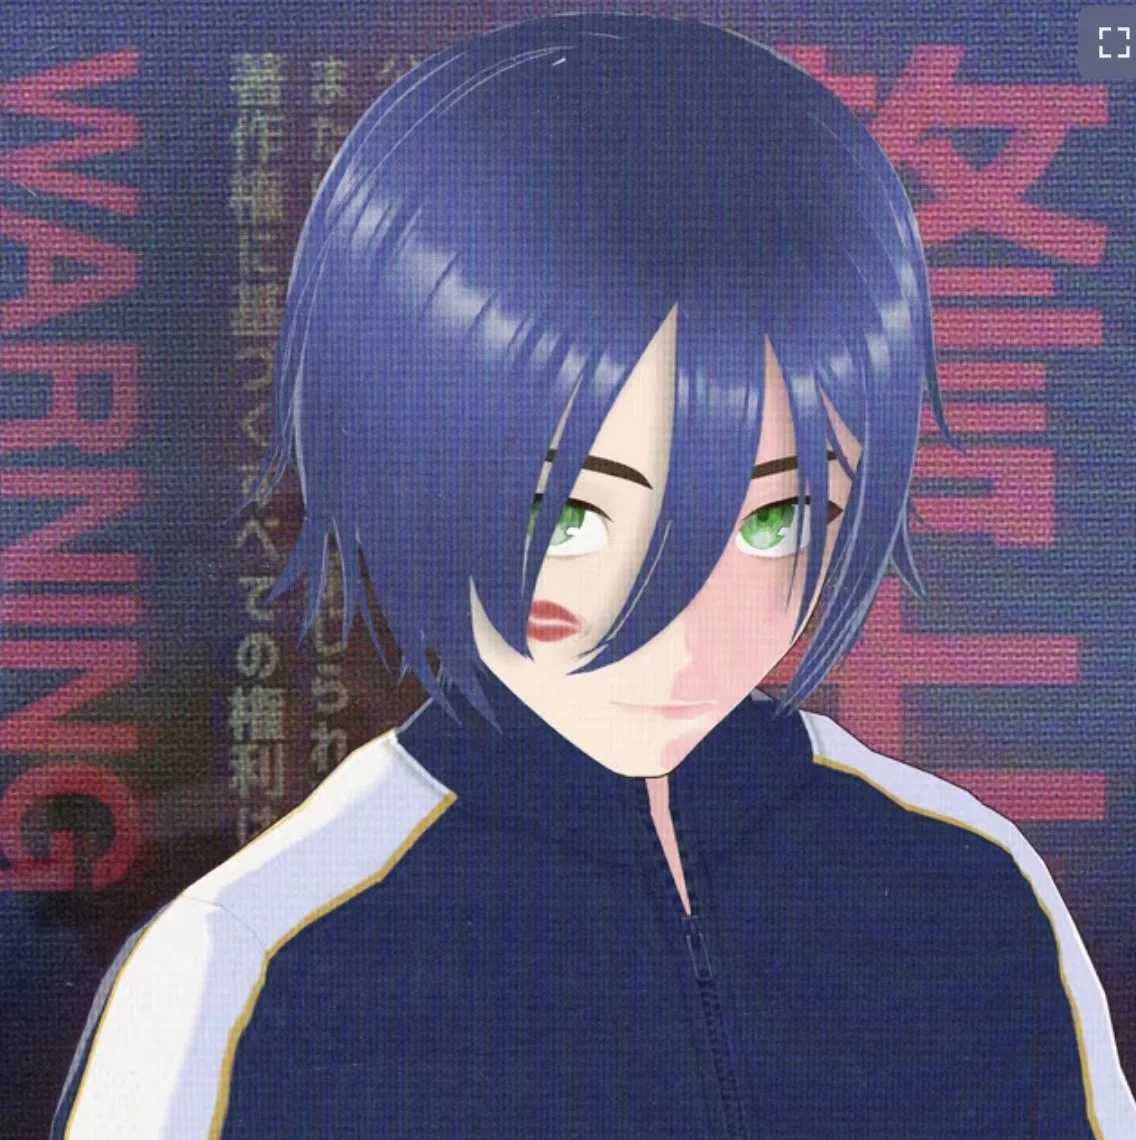
ノクタビアのキャラクター作品を再現し、プレイ可能な3Dキャラクターとして制作します。デザイン言語を維持し、インタラクティブなプレゼンテーションに適した完全なモデルを作成します。
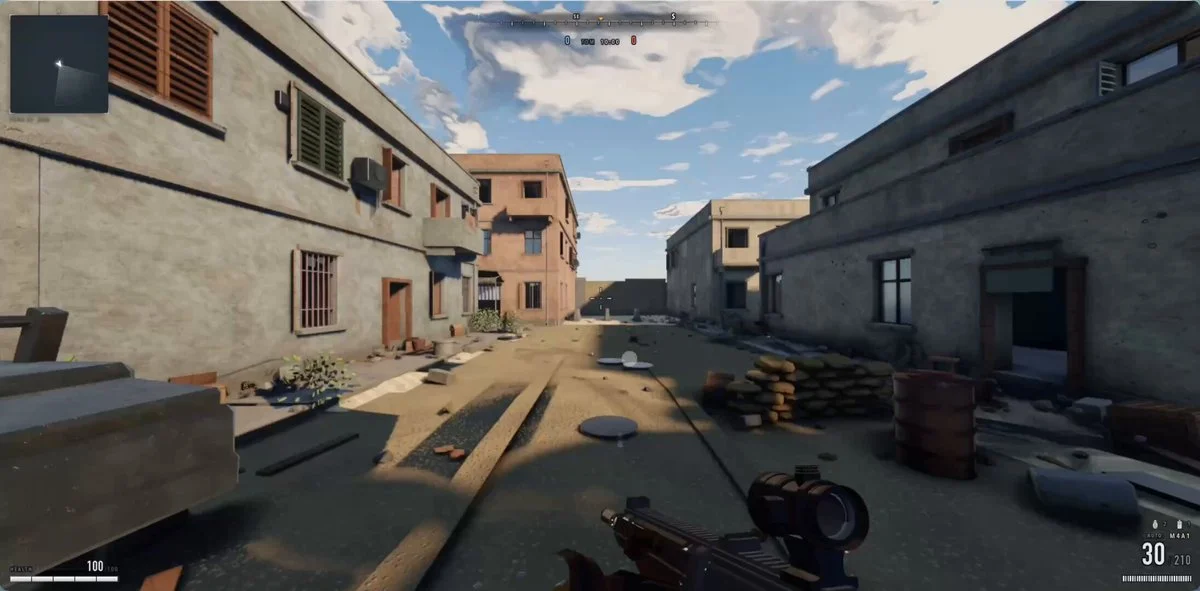
最近、クロード・オーパス5が制作した『Call of Duty』ゲームが大流行しており、作者はたった1つのプロンプトだけでこの成果を達成できたと主張しています。多くの人々は懐疑的であり、作者はコードとプロンプトを直接オープンソース化しました。 当初、プロンプトはとても複雑なものになるだろうと思っていましたが、実際にはわずか数百語のものでした。その中で重要なのはループです。 以下がプロンプトです: 「あなたには、最新の『Call of Duty』に匹敵するレベルのファーストパーソンシューティングゲームを開発してほしい。グラフィックは驚くほど美しく、テクスチャから物理効果まで、思いつくあらゆる要素がAAA級のクオリティに達しなければならない。 複数のサブエージェントを作成し、各サブエージェントがそれぞれの細部を個別に扱うことで、ゲームが完璧な仕上がりになるようにしなければならない。各プロジェクトをループさせ、独立したサブエージェントが視覚的なチェックを行い、AAA級の基準に達していることを確認しなければならない。この独立したサブエージェントは極めて厳格であるべきであり、もしAAA級の基準に達していない場合は、さらにチェックを続けなければならない。 『Call of Duty』のゲームと比較した後、すべてのサブエージェントがそのグラフィックのクオリティに心底感動し、驚嘆するまで作業を継続しなければならない。両者のゲームを視覚的に見ることすらせず、両者を並べて比較し、どちらがより優れているのかを指摘できるようにならなければならない。この作業を完了させるために、ThreeJSを使用せよ。ゲームが完全な仕上がりになるまでループを繰り返し、複数のサブエージェントを作成し、最適化のためにUltraCodeを活用せよ。」
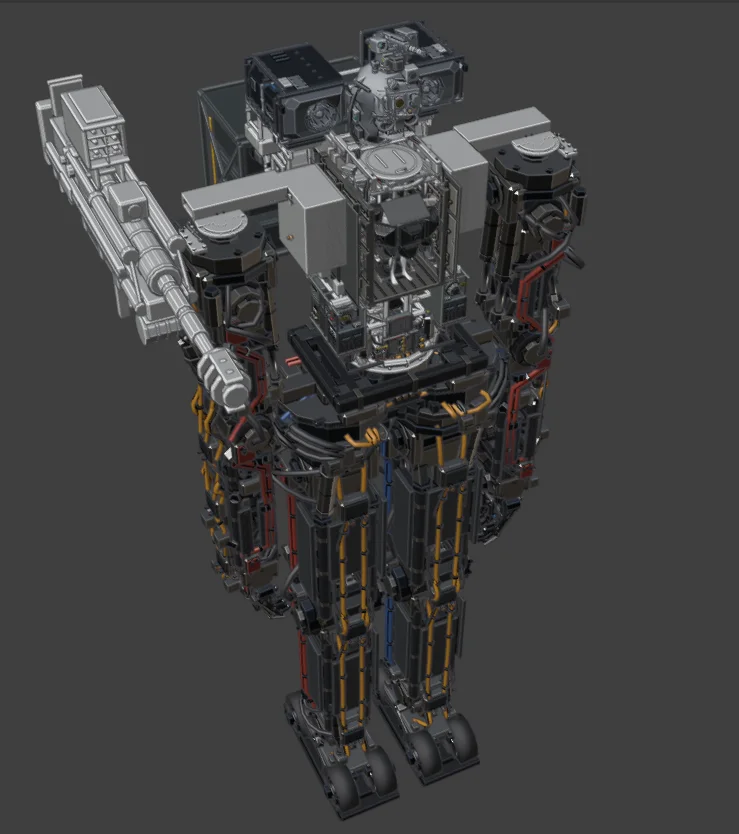
クレード・オプス5+Blenderで私が以前に作成したプロンプトを共有します。これは、実際の数学と物理を用いたGUNDAMサイズのメカロボットの設計図です: 「メカのデザインについて考えてみましょう。基本的に彼には2基のターボシャフトエンジンがあり、電動モーターと油圧駆動によって動作します。また、APUやおそらく空気圧システムも備えています。さらに、強力なバッテリーが装備されており、何かトラブルが起こった際に少しでも走行を継続できるようにしています。私は、2基のエンジンをメカの肩部に配置し、サービスパネルを外側に向けた形にすることで、メンテナンスを行えるようにしたいと考えています。ちなみに、メカの各システムをもう一度よく見てみると、今度は実際にすべてのシステムを物理的に作り上げていきます。素晴らしい仕上がりになるでしょう。このプロジェクトを支援してくれるエージェントを設定して、胴体部分を再構築しましょう。ただし、コックピットと睡眠ポッド用の大きなスペースを中央に残すようにしてください。」 「もし足元に電動モーターで駆動する車輪を装備したらどうでしょうか?そうすれば、ほとんどの場合、動きを助けることができるはずです。」 「そのメトリクスを入力して脚の設計を作成するようエージェントに指示しましょう。アクチュエータに本物の配線を引き込み、その配線を適切に接続するのです。」 「よし、新しいグリッドをシーンにインジェクトしましょう。」 「なんてことだ……本当に狂ってますね!おい、他のパーツもすぐに非表示にしておきなさい。」 「ローポリの頭部には、本物のFLIR+NVカメラと、1980年代〜1990年代のCROWS M2機関銃を搭載しましょう。」 「美しい……T_T」 「脚の骨格をリギングしなければなりません。アニメーションを制作する際、脚は制約に従い動くようにしなければなりません。また、力を計算したり、さまざまなことを行うためには、この工程が必要なのです。」 「大丈夫ですよ、そもそもほとんど理解できていないんですから、笑っちゃいますね。」 「さて、エンジンやパワートレイン、脚など、これまでに作ったものをきちんと保存しておきましょう。万が一、他の場所で再利用できるよう、これらの部品を後々のために用意しておいてください。それでは、腕と手の製作をエージェントに指示しましょう。」 「さらに、股関節の機構もきちんと設計して、脚に適合させるようにしましょう。」 「私の見解では、骨盤と胸郭の間の関節には円形のトルクが作用しているようです。」 「ボフォースシステムを使って手持ちのセミ自動ライフルをエージェントに作成させましょう。こうすることで、ロボットは急速射撃可能なセミ自動ライフルを持つことになります。」 「本当は40mmの砲弾を使いたいのですが、正確なモデルですがローポリのものを作り、拳銃として使うべきか、セミ自動ライフルとして使うべきかを測定できるようにしましょう。」 「両方を作成し、さらにアブラムス砲の一部として、セミ自動機構を備えたものも作成しましょう。」 「ライフルのようにボルトとスプリングを組み立ててください。」 「さて、コックピットについては、すべての装飾的な配線やその他の要素をなくし、本物の配線を導入することを考えています。O-O、皆さんの考えはどうでしょうか?」 「解決策としては、リラックス配線を採用しつつ、まるで野生動物のような配線を施すことです。」 「120mm砲の装備をインジェクトしましょう。」 「120mm砲の動作をリギングし、アニメーション化しましょう。」 「ここには装甲された大型ハッチを設置したいと考えています。これにより、座席を高く上げることができ、パイロットは周囲を見渡しながら、その位置からメカを操縦することができます。また、コックピット内にある4つの望遠鏡式視界にも、上部にそれぞれ対応する終点を設けておくことで、より自然な感じに仕上がります。」 「リギングを続け、120mm砲とハッチの動作をアニメーション化しましょう。途中で一時停止したのは、クリックミスでした。」 「さて、パワープラントは腹側が良い位置だと思いますが、エンジンの配置が気に入らないので、エンジンを胴体や肩部を支えるための実際のトラス構造の上部に配置すべきだと考えています……ご意見をお聞かせください。胸郭の形状はどうしたいですか?私たちは入口を加工しているので、前胸部分を造ることも可能です……」 「さて、外殻については、アルミニウム製でも、カーボンファイバー製でも構いません。ただ、見た目がカッコいいほうが良いですね。NCTが装甲材として活用できるかもしれませんよね?わかりませんが、いずれにしても、この壮大な構造を少しは受け入れられるようにするために、あとでいくつかの部品を追加していきます。とにかく、チームをまとめ、建設を開始しましょう。」 「このインバータPT125がどこかに漂っているのが見つかりましたが、どこに配置すべきなのか分かりません。」
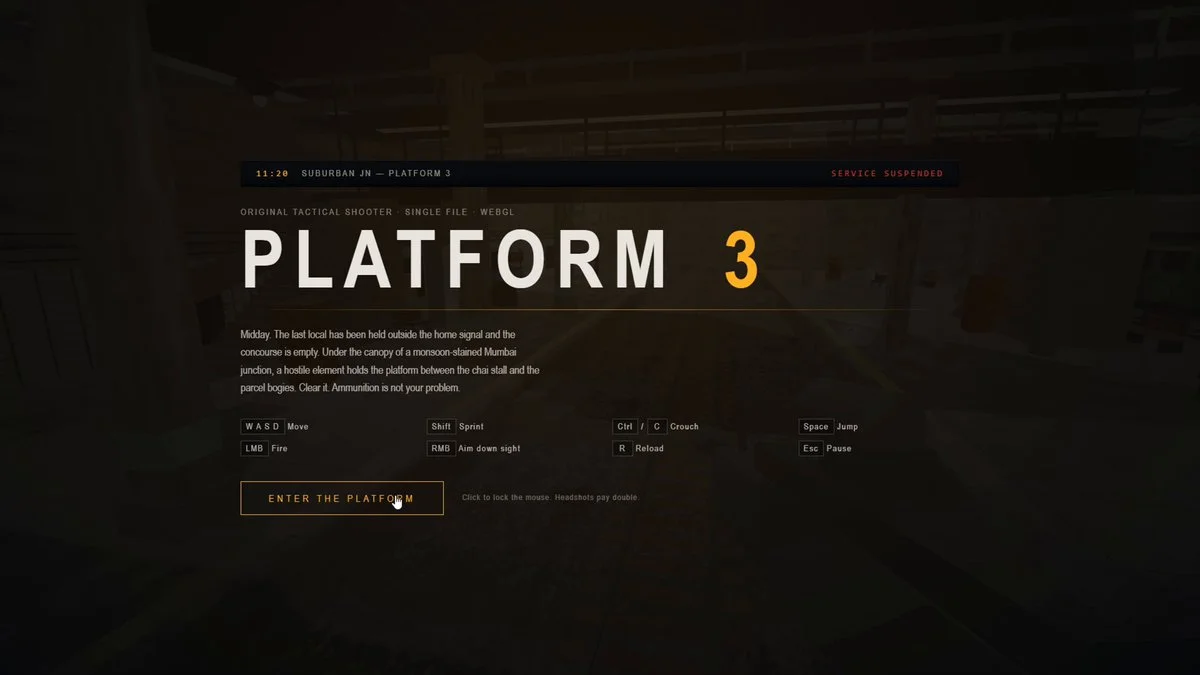
鉄道駅を舞台にした、カウンターストライクをインスパイアされた戦術FPS。three.js、単一のHTMLファイル、すべてのオリジナルアセット。
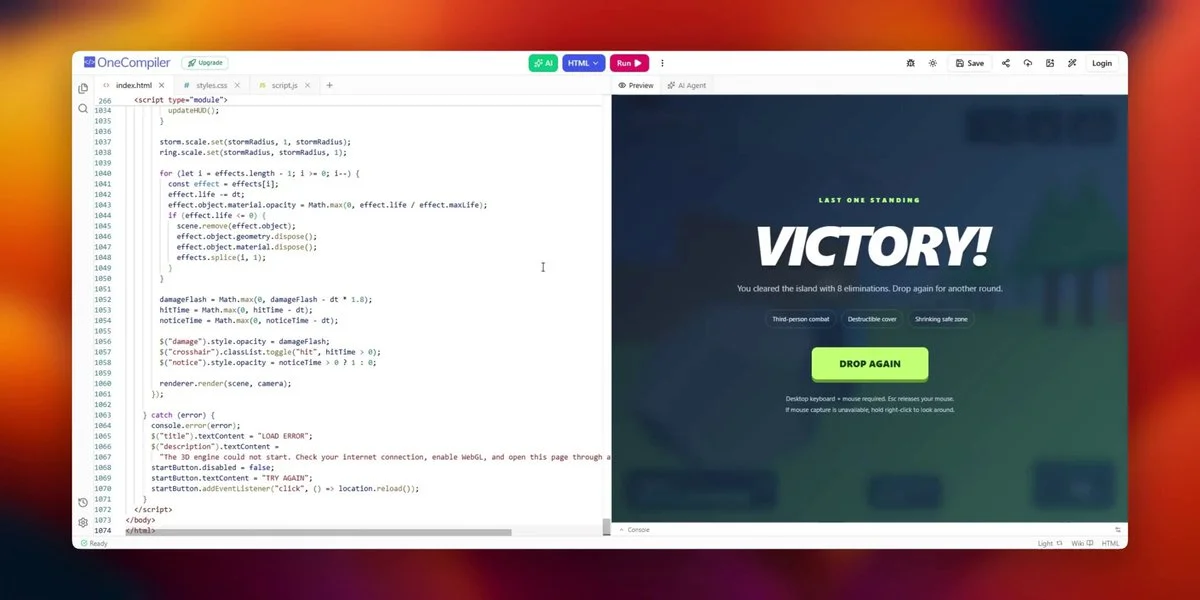
ストームサークル、9体のAI敵、パルスライフル、健康値、リロード機能を備えた3人称視点のブラウザバトルロイヤルを作成します。配置可能な覆い壁と完全な消滅ループも含めます。
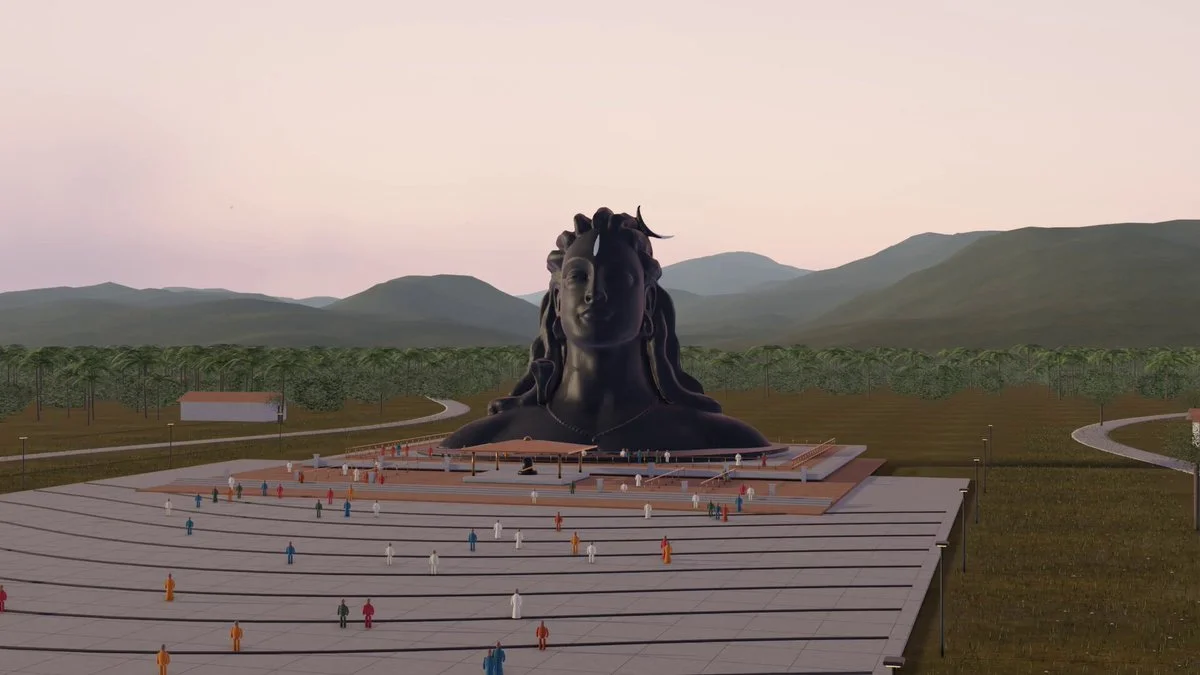
Blenderで広い背景、詳細なクローズアップ、温かみのある夕方の光を備えたアディヨギのシーンを作成します。30秒間のフライスルーをレンダリングし、編集可能なシーンを保存します。
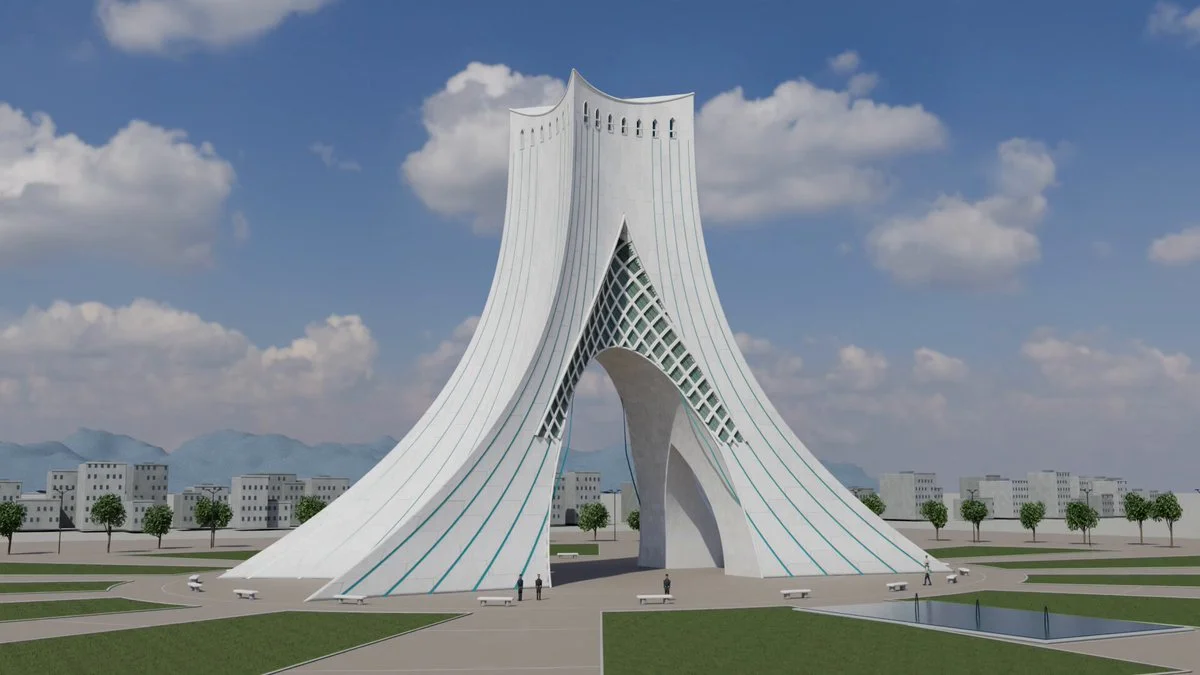
アザディ・タワーの編集可能なBlenderモデルを作成し、その広がった基部、交差するアーチ、模様付きの表面、そして認識できるプロポーションに注目します。
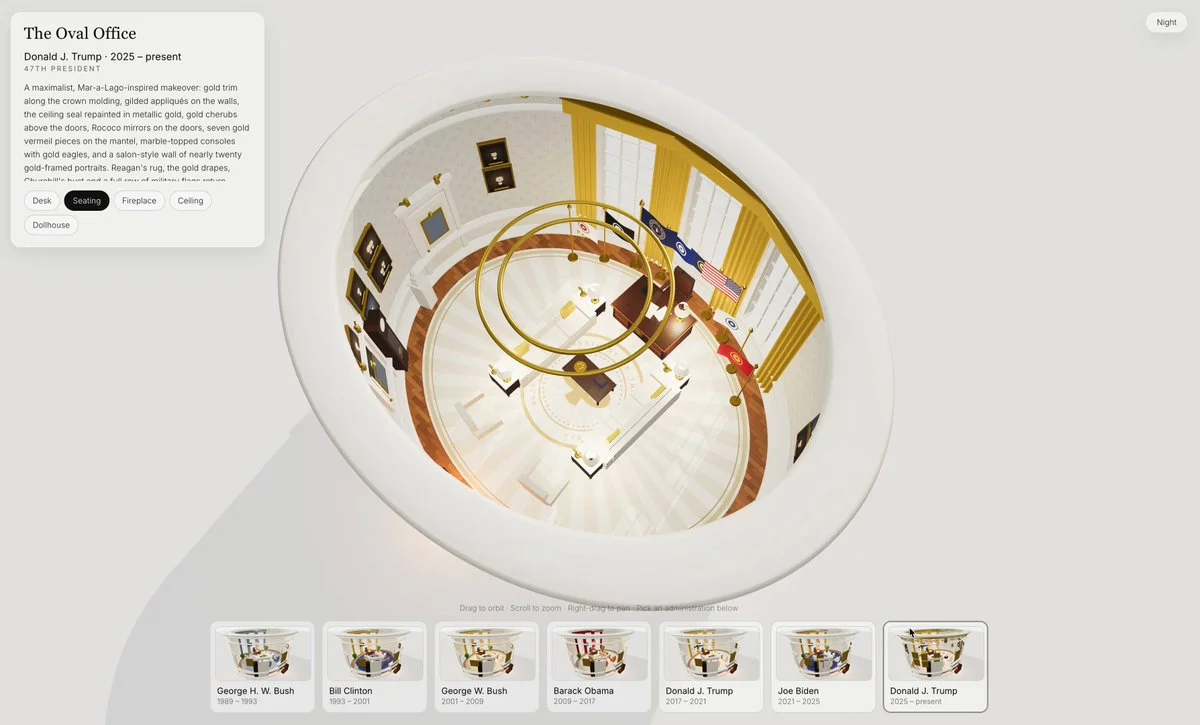
オーバルオフィスが各大統領時代にどのように変化したかを探究する、インタラクティブなThree.jsプロジェクトを作成します。期間を切り替えて、家具や装飾、部屋の構成を確認できます。
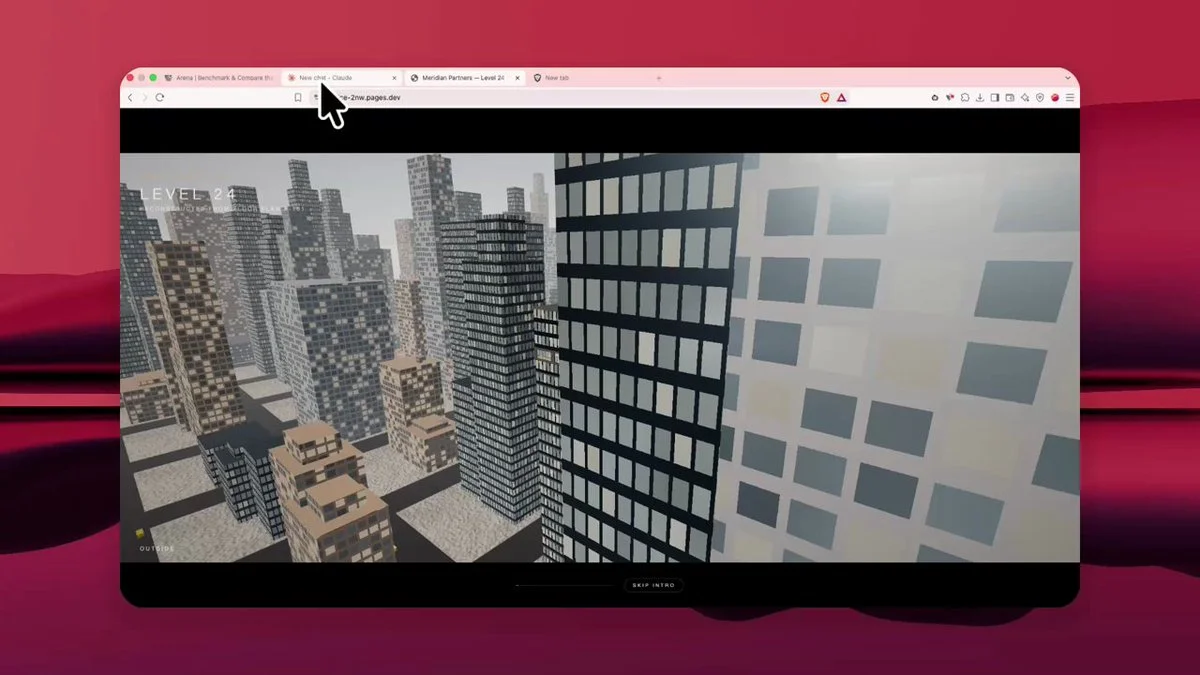
Three.jsでファーストパーソンのナビゲーションを備えたブラウザオフィスを構築し、訪問者に名前で挨拶する32人のリグ付けされた人物、クリック可能なドア、軌道制御、そしてブループリントビューを備えています。